Bras manipulateur hydraulique
Des articulations mues par de l'huile sous pression
Sommaire
- 1Colonne d'orientation
- 2Flèche intérieure et son vérin de levage
- 3Flèche extérieure et son vérin de pliage
- 4Grappin
- 5Distributeurs et leurs leviers
- 6Piston et tige dans un vérin
Un bras manipulateur hydraulique est une chaîne de flèches rigides reliées par des axes, dont chaque articulation est mue par son propre vérin hydraulique. Une pompe envoie de l'huile sous pression, et un opérateur, puis plus tard un automate, ouvre des distributeurs qui l'envoient d'un côté ou de l'autre de chaque piston. De petits vérins peuvent ainsi soulever de lourdes charges et les poser avec précision. En 1947, aux États-Unis, Vaino Holopainen et Roy Handy construisent une rétrocaveuse hydraulique ; leur entreprise, Wain-Roy, dépose en 1948 un brevet pour une rétrocaveuse sur tracteur dont la flèche, le balancier et le stabilisateur ont chacun leurs vérins. Les bras des grues auxiliaires, des pelles hydrauliques et des robots industriels des débuts reposent sur le même principe.
Ce que c’est
Un bras manipulateur hydraulique déplace des charges avec une chaîne d’éléments rigides reliés bout à bout par des axes, comme les os d’un bras. Chaque articulation est actionnée par un vérin hydraulique monté en travers, d’un élément au suivant : quand le vérin s’allonge ou se raccourcit, l’articulation s’ouvre ou se ferme. Le bras repose sur une base qui pivote et porte à son extrémité un crochet, un grappin, un godet ou une pince. Une pompe entraînée par un moteur thermique ou électrique fournit l’huile, et un ensemble de distributeurs décide quel vérin bouge, dans quel sens et à quelle vitesse.
Les exemples les plus connus sont la grue auxiliaire montée derrière la cabine d’un camion, dont la flèche repliable charge palettes, bois ou matériaux sur le plateau et se range quand le camion repart, la rétrocaveuse à l’arrière d’un tracteur et le bras de la pelle hydraulique. La réglementation de sécurité américaine définit la grue articulée comme une grue dont la flèche est faite d’éléments repliables reliés par des axes, en général mus par des vérins hydrauliques. Le même principe animait les bras des robots industriels des débuts.
Comment ça marche
Un vérin hydraulique est un tube fermé aux deux bouts, dans lequel coulisse un piston dont la tige sort par l’un des bouts, à travers un joint. L’huile envoyée côté fond pousse le piston et fait sortir la tige ; l’huile envoyée côté tige la fait rentrer. La poussée est égale à la pression de l’huile multipliée par la surface du piston : un vérin de taille modeste, alimenté avec une huile à quelques centaines de fois la pression atmosphérique, pousse plusieurs tonnes. Côté tige, la tige occupe une partie de la surface, si bien que le vérin tire avec moins de force qu’il ne pousse.
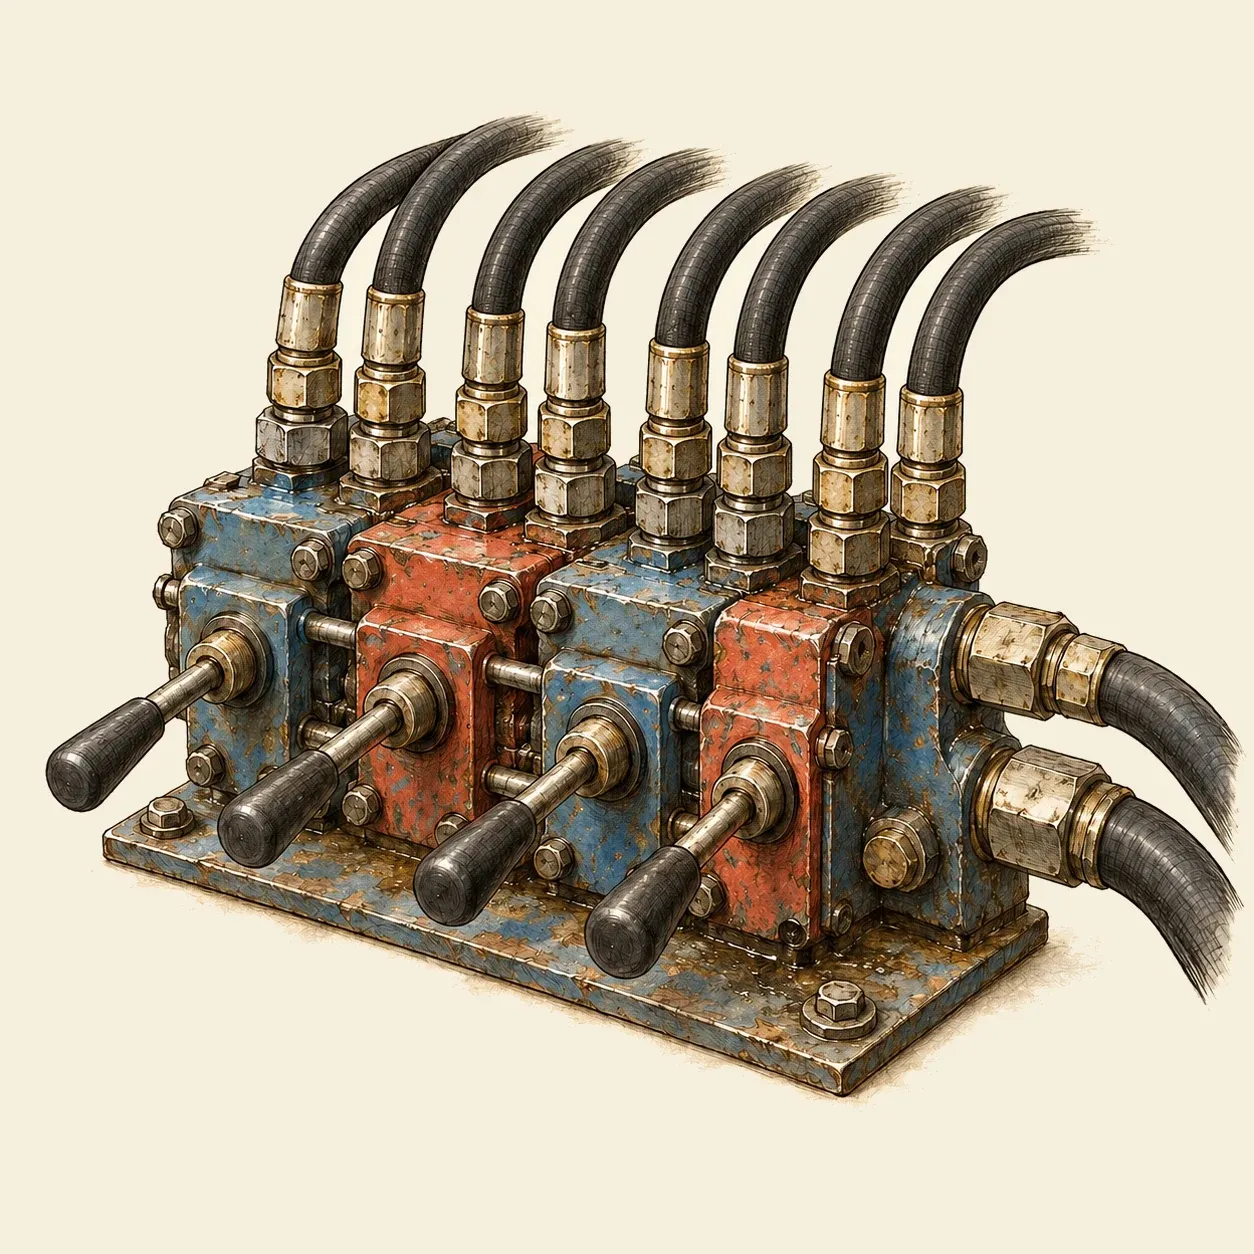 Un bloc de distributeurs : chaque levier envoie l’huile à un vérin, dans un sens ou dans l’autre.
Chaque vérin a son propre distributeur dans le bloc. Dans chaque distributeur, un tiroir coulissant, déplacé par un levier, relie la pompe à un côté du vérin et l’autre côté au retour vers le réservoir, ou l’inverse, ou ferme les deux côtés pour que le vérin garde sa position. Plus on pousse le levier, plus les passages s’ouvrent et plus l’articulation va vite. Un limiteur de pression placé à la pompe borne la pression qu’elle peut atteindre, par exemple quand un vérin arrive en fin de course. Il ne protège pas un vérin dont les orifices sont fermés, car une charge qui appuie sur ce vérin fait monter la pression de l’huile enfermée dedans. Un vérin qui tient une charge a donc sa propre valve, comme une valve d’équilibrage montée tout près de lui. Elle enferme l’huile sans fuite, empêche la charge de tomber si un flexible se rompt et ne la laisse descendre que lorsque l’opérateur envoie de l’huile pour l’abaisser. Avec un tiroir qui ferme les deux côtés, la surpression due à un choc ou à une force extérieure est évacuée par un limiteur de pression distinct placé sur chaque conduite du vérin. La valve d’équilibrage ne peut l’évacuer elle-même que si le tiroir, en position neutre, relie les deux conduites au réservoir.
Le bras échange de la force contre du mouvement. Un vérin fixé près de l’axe d’une articulation ne se déplace que d’une petite longueur, mais le bout de la flèche décrit un grand arc, comme l’avant-bras quand se contracte un muscle attaché près du coude. Pour la même raison, le vérin doit pousser bien plus fort que le poids retenu au bout de la flèche, comme le muscle tire bien plus fort que le poids tenu dans la main. Le concepteur choisit où fixer chaque vérin pour arbitrer entre force, portée et vitesse. Certains vérins ne font que pousser et laissent le poids de la flèche les ramener : le brevet Wain-Roy de 1948 levait la flèche avec un vérin simple effet et actionnait le bras de creusement et le stabilisateur avec des vérins double effet.
Comment faire
Cette maquette de bras est mue par de l’eau dans des seringues en plastique, qui jouent le rôle de petits vérins hydrauliques. Il faut du carton ondulé rigide ou du contreplaqué de 3 mm, une petite planche pour la base, un tasseau pour la colonne, deux boulons courts avec écrous et rondelles pour les articulations, quatre seringues en plastique sans aiguille de même taille, deux tuyaux d’environ 50 cm qui s’y emboîtent bien serrés, des colliers de serrage, un morceau de tourillon de 6 mm, de l’eau, un pistolet à colle chaude, un cutter, un tapis de coupe, une perceuse et un trombone pour le crochet.
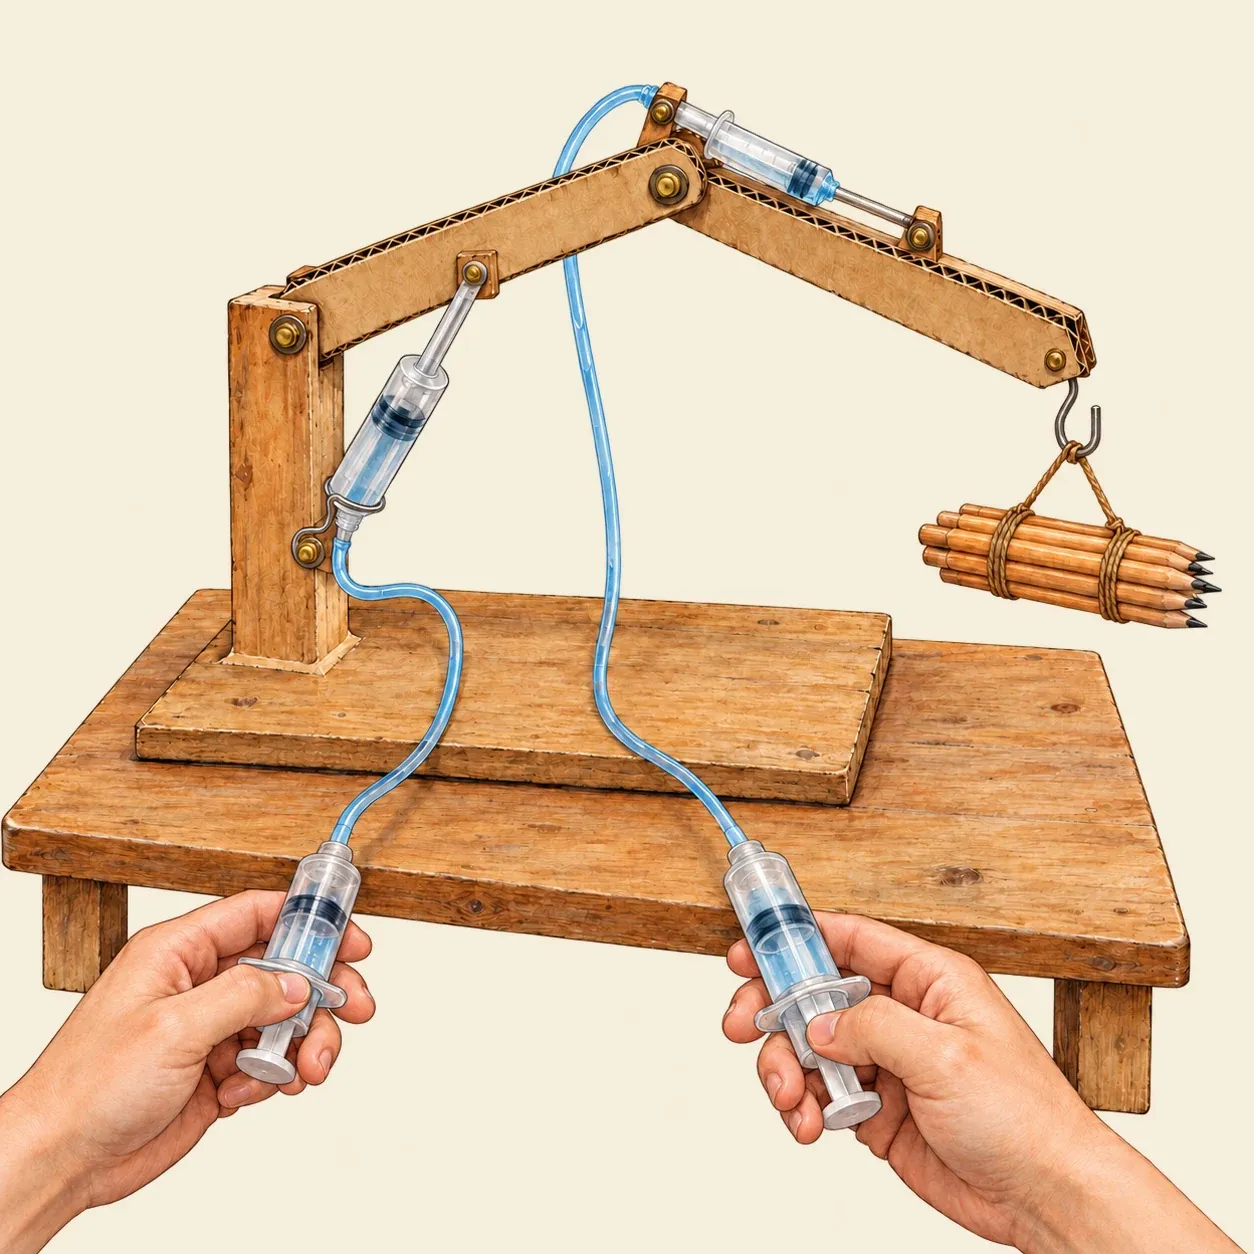 Chaque seringue de commande actionne une articulation : en la poussant, on fait sortir la seringue du bras, en la tirant, on la fait rentrer.
Découpez deux bras dans le carton ou le contreplaqué, chacun en double épaisseur et long d’environ 20 cm, et percez un trou près de chaque bout. Collez la colonne debout sur la base et boulonnez le bras intérieur à son sommet, de façon qu’il puisse monter et descendre, puis boulonnez le bras extérieur au bout du bras intérieur. Remplissez d’eau une seringue, reliez-la par un tuyau à une seringue vide dont le piston est enfoncé, et chassez l’air. Faites de même avec l’autre paire. Chaque seringue de bras doit pouvoir tourner à ses deux bouts, car les points qu’elle relie se déplacent sur des arcs. Fixez avec un collier un bout de tourillon de 4 cm en travers du corps, près de l’appui des doigts, parallèle aux boulons des articulations, et collez-en un autre en travers de la tête du piston. Pour chaque bout de tourillon, collez sur la maquette deux petites joues de carton, écartées d’un peu moins que sa longueur, percées chacune d’un trou où l’extrémité du tourillon tourne librement. Placez les joues de la première seringue en bas de la colonne et sous le bras intérieur, à petite distance de l’articulation, de sorte qu’en sortant le piston lève le bras. Placez celles de la seconde sur le bras intérieur et sur le bras extérieur juste après l’articulation, pour qu’elle déplie le bras extérieur. Écartez les joues pour engager les bouts de tourillon dans leurs trous. Pliez le trombone en crochet et collez-le au bout du bras extérieur.
Tenez une seringue de commande dans chaque main. Poussez la première et le bras intérieur monte ; tirez-la et il redescend. Poussez la seconde et le bras extérieur se déplie. Essayez de saisir une petite charge avec le crochet et de la reposer ailleurs. Chaque poussée sur une seringue de commande déplace le piston du bras de la même longueur, et comme ce piston est fixé près de l’axe, le bout du bras se déplace bien davantage.
Sécurité. La buse du pistolet à colle et la colle fraîche peuvent brûler : gardez les doigts à distance et laissez refroidir chaque collage avant de le toucher.
Histoire et évolution
Eric Sundin fabriquait des skis à Hudiksvall, en Suède. Ses connaissances croissantes en hydraulique le conduisent à fonder en 1944 la société Hydrauliska Industriaktiebolaget, dite HIAB, qui lance en 1947 une grue hydraulique mobile construite en série, la HIAB 190.
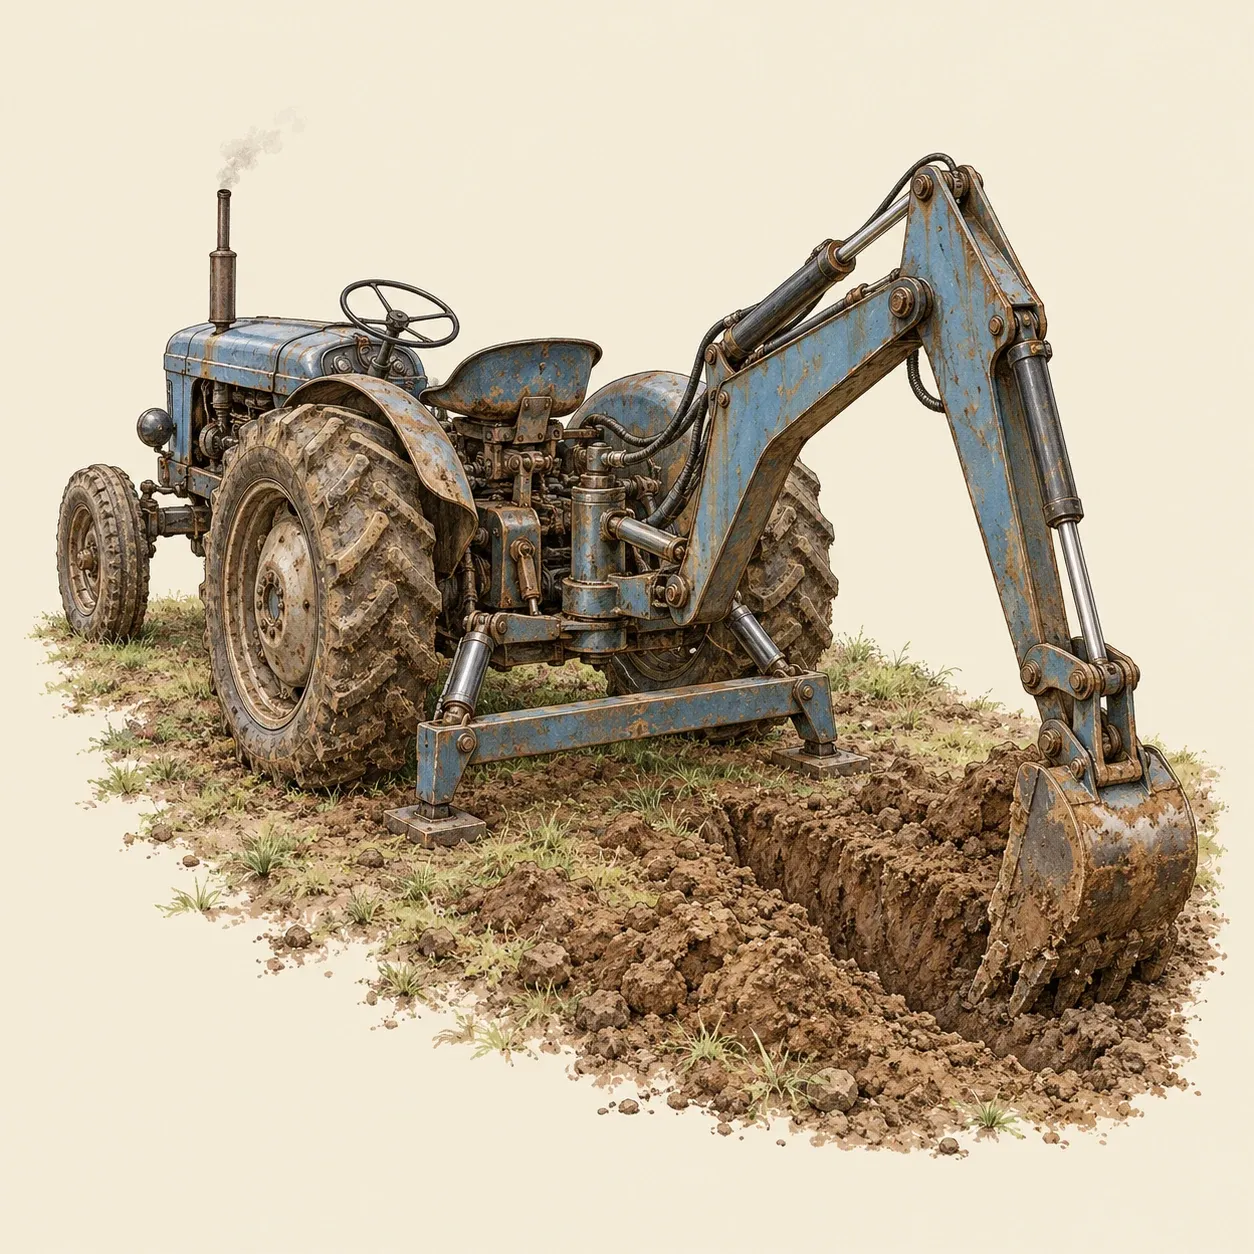 Une rétrocaveuse sur tracteur : des vérins distincts lèvent la flèche, actionnent le bras de creusement et enfoncent un stabilisateur dans le sol.
Aux États-Unis, Vaino Holopainen et Roy Handy construisent en 1947 une rétrocaveuse hydraulique, qui devient le produit fondateur de leur entreprise, la Wain-Roy Corporation. Holopainen dépose en juillet 1948 un brevet pour une pelle mécanique montée à l’arrière d’un tracteur. Son cadre pivotant tourne sur des axes verticaux à l’arrière du tracteur et porte une flèche, un balancier et un godet. Un vérin double effet fait pivoter le balancier pour creuser et vider, un vérin simple effet lève la flèche, deux vérins font pivoter tout le bras d’un côté à l’autre, et deux autres abaissent dans le sol, derrière le tracteur, une traverse qui l’ancre. Une seule poignée commande la flèche et le stabilisateur par un robinet à trois voies, si bien que la flèche ne peut servir qu’une fois le stabilisateur en place.
George Devol dépose en 1954 un brevet pour une machine programmée qui déplace des objets avec un bras mû par des vérins hydrauliques, en suivant des positions enregistrées dans une mémoire. Le robot Unimate qui en est issu entre en service chez General Motors en 1961, où il manipule des pièces de fonderie sous pression encore chaudes. Les robots industriels passent ensuite aux moteurs électriques, tandis que les bras hydrauliques restent en service là où les charges sont lourdes, sur les grues de camion et les pelles. Ils appliquent à chaque articulation le principe de la presse hydraulique, et la grue montée sur un camion prend son huile à une pompe entraînée par le moteur du camion.