Braccio manipolatore idraulico
Snodi mossi da olio in pressione
Indice
- 1Colonna girevole
- 2Braccio interno e il suo cilindro di sollevamento
- 3Braccio esterno e il suo cilindro di piegatura
- 4Pinza
- 5Valvole di comando con le loro leve
- 6Pistone e stelo dentro un cilindro
Un braccio manipolatore idraulico è una catena di bracci rigidi uniti da perni, in cui ogni snodo è mosso dal proprio cilindro idraulico. Una pompa manda olio in pressione, e un operatore, o più tardi un controllore, apre valvole che lo inviano da una parte o dall'altra di ciascun pistone. Così piccoli cilindri possono sollevare carichi pesanti e posarli con precisione. Nel 1947, negli Stati Uniti, Vaino Holopainen e Roy Handy costruirono un retroescavatore idraulico; la loro azienda, la Wain-Roy, depositò nel 1948 un brevetto per un retroescavatore su trattore in cui braccio, bilanciere e stabilizzatore avevano ciascuno i propri cilindri. I bracci di gru da camion, di escavatori e dei robot industriali delle origini funzionano secondo lo stesso principio.
Che cos’è
Un braccio manipolatore idraulico muove carichi con una catena di elementi rigidi uniti uno dopo l’altro da perni, come le ossa di un braccio. Ogni snodo è azionato da un cilindro idraulico montato a cavallo, da un elemento al successivo: quando il cilindro si allunga o si accorcia, lo snodo si apre o si chiude. Il braccio poggia su una base girevole e porta all’estremità un gancio, una pinza, una benna o una mano di presa. Una pompa, mossa da un motore a combustione o elettrico, fornisce l’olio, e un gruppo di valvole decide quale cilindro si muove, in che verso e a che velocità.
Gli esempi più noti sono la gru da carico montata dietro la cabina di un camion, il cui braccio pieghevole solleva pallet, legname o materiali sul cassone e si ripiega quando il camion riparte, il retroescavatore sul retro di un trattore e il braccio dell’escavatore idraulico. Le norme di sicurezza statunitensi definiscono la gru articolata come quella il cui braccio è fatto di elementi pieghevoli uniti da perni, mossi di solito da cilindri idraulici. Lo stesso principio muoveva i bracci dei robot industriali delle origini.
Come funziona
Un cilindro idraulico è un tubo chiuso alle due estremità, in cui scorre un pistone il cui stelo esce da un’estremità attraverso una guarnizione. L’olio mandato dal lato del fondo spinge il pistone e fa uscire lo stelo; l’olio mandato dal lato dello stelo lo fa rientrare. La spinta è pari alla pressione dell’olio moltiplicata per l’area del pistone: un cilindro di dimensioni modeste, alimentato con olio a qualche centinaio di volte la pressione atmosferica, spinge molte tonnellate. Dal lato dello stelo, lo stelo occupa parte dell’area, così il cilindro tira con meno forza di quanta ne usi per spingere.
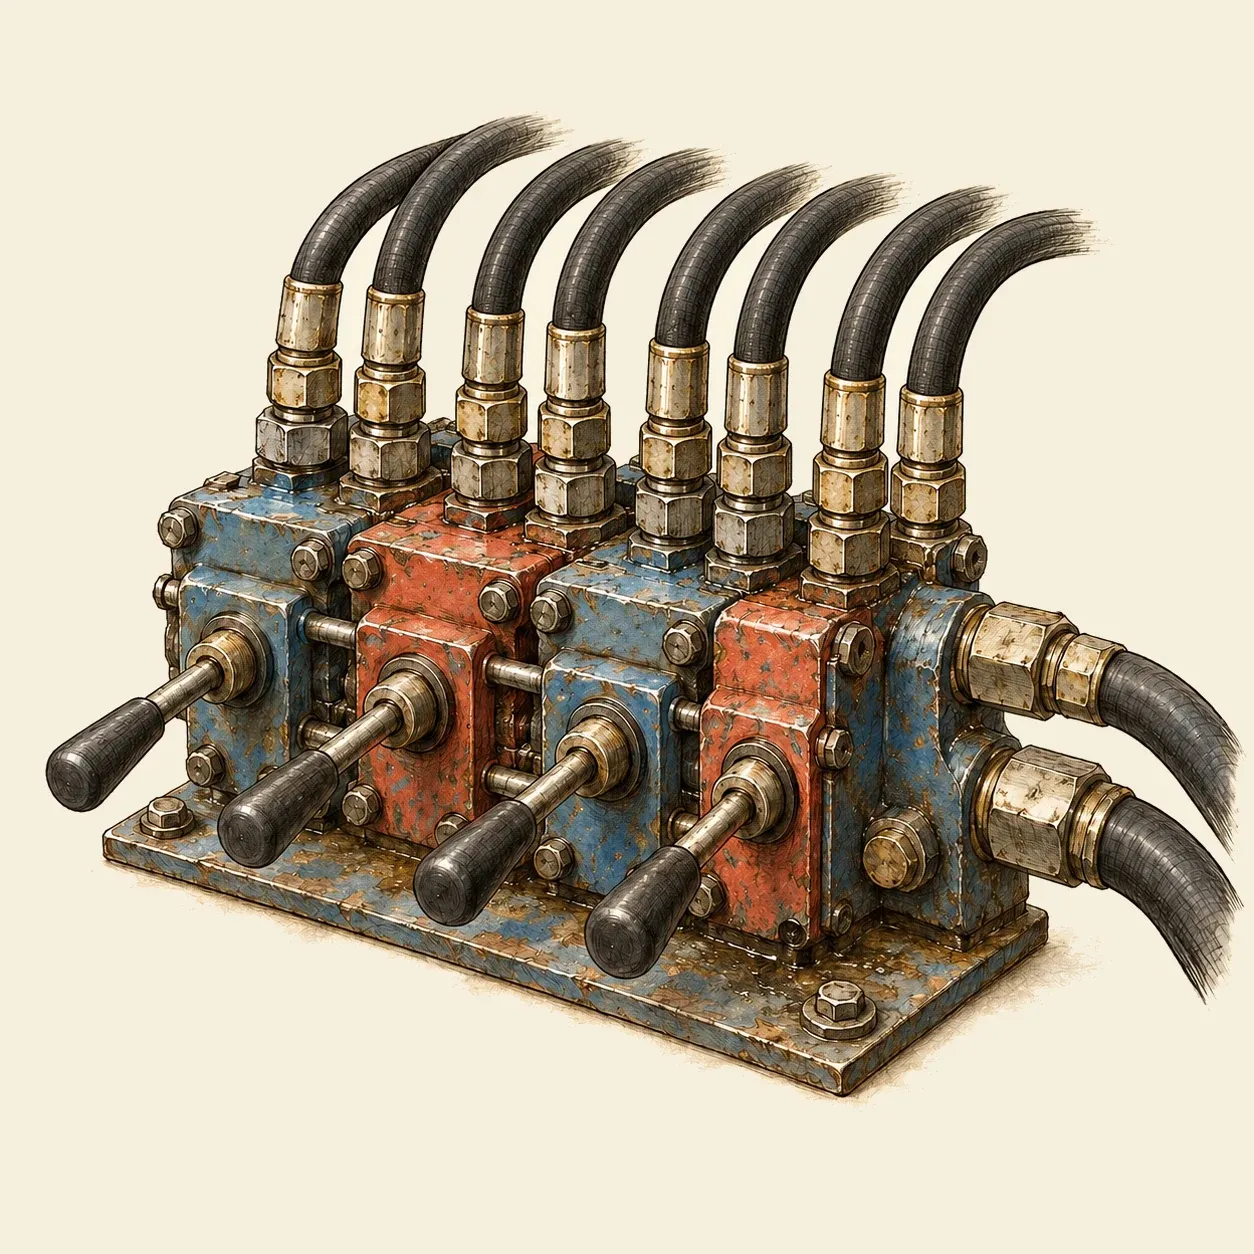 Un blocco di valvole: ogni leva manda olio a un cilindro, in un verso o nell’altro.
Ogni cilindro ha la propria valvola nel blocco. In ogni valvola un cassetto scorrevole, mosso da una leva, collega la pompa a un’estremità del cilindro e l’altra estremità al ritorno verso il serbatoio, o il contrario, oppure chiude entrambe le estremità perché il cilindro mantenga la posizione. Più si spinge la leva, più i passaggi si aprono e più veloce si muove lo snodo. Una valvola di massima pressione sulla pompa limita la pressione che questa può raggiungere, per esempio quando un cilindro arriva a fine corsa. Non protegge un cilindro con le bocche chiuse, perché un carico che preme su quel cilindro fa salire la pressione dell’olio chiuso al suo interno. Un cilindro che regge un carico ha quindi una valvola propria, come una valvola di bilanciamento montata vicino a esso. Chiude l’olio senza perdite, impedisce al carico di cadere se un tubo si rompe e lo lascia scendere solo quando l’operatore manda olio per abbassarlo. Con un cassetto che chiude entrambe le estremità, la sovrapressione dovuta a un urto o a una forza esterna viene scaricata da una valvola di massima pressione distinta su ciascuna linea del cilindro. La valvola di bilanciamento può scaricarla direttamente soltanto se il cassetto, in posizione centrale, collega entrambe le linee al serbatoio.
Il braccio scambia forza con movimento. Un cilindro fissato vicino al perno di uno snodo si sposta solo di poco, ma l’estremità del braccio descrive un ampio arco, come l’avambraccio quando si contrae un muscolo attaccato vicino al gomito. Per la stessa ragione il cilindro deve spingere molto più forte del peso sostenuto all’estremità del braccio, come il muscolo tira molto più forte del peso tenuto in mano. Il progettista sceglie dove fissare ogni cilindro per bilanciare forza, sbraccio e velocità. Alcuni cilindri spingono soltanto e lasciano che il peso del braccio li riporti indietro: il brevetto Wain-Roy del 1948 sollevava il braccio con un cilindro a semplice effetto e muoveva il braccio di scavo e lo stabilizzatore con cilindri a doppio effetto.
Come si fa
Questo braccio in miniatura è mosso dall’acqua dentro siringhe di plastica, che fanno da piccoli cilindri idraulici. Servono cartone ondulato rigido o compensato da 3 mm, una tavoletta come base, un listello di legno come colonna, due viti corte con dadi e rondelle per gli snodi, quattro siringhe di plastica senza ago della stessa misura, due tubi di circa 50 cm che vi entrino ben stretti, fascette, un pezzo di tondino di legno da 6 mm, acqua, una pistola per colla a caldo, un taglierino, un tappetino da taglio, un trapano e una graffetta per il gancio.
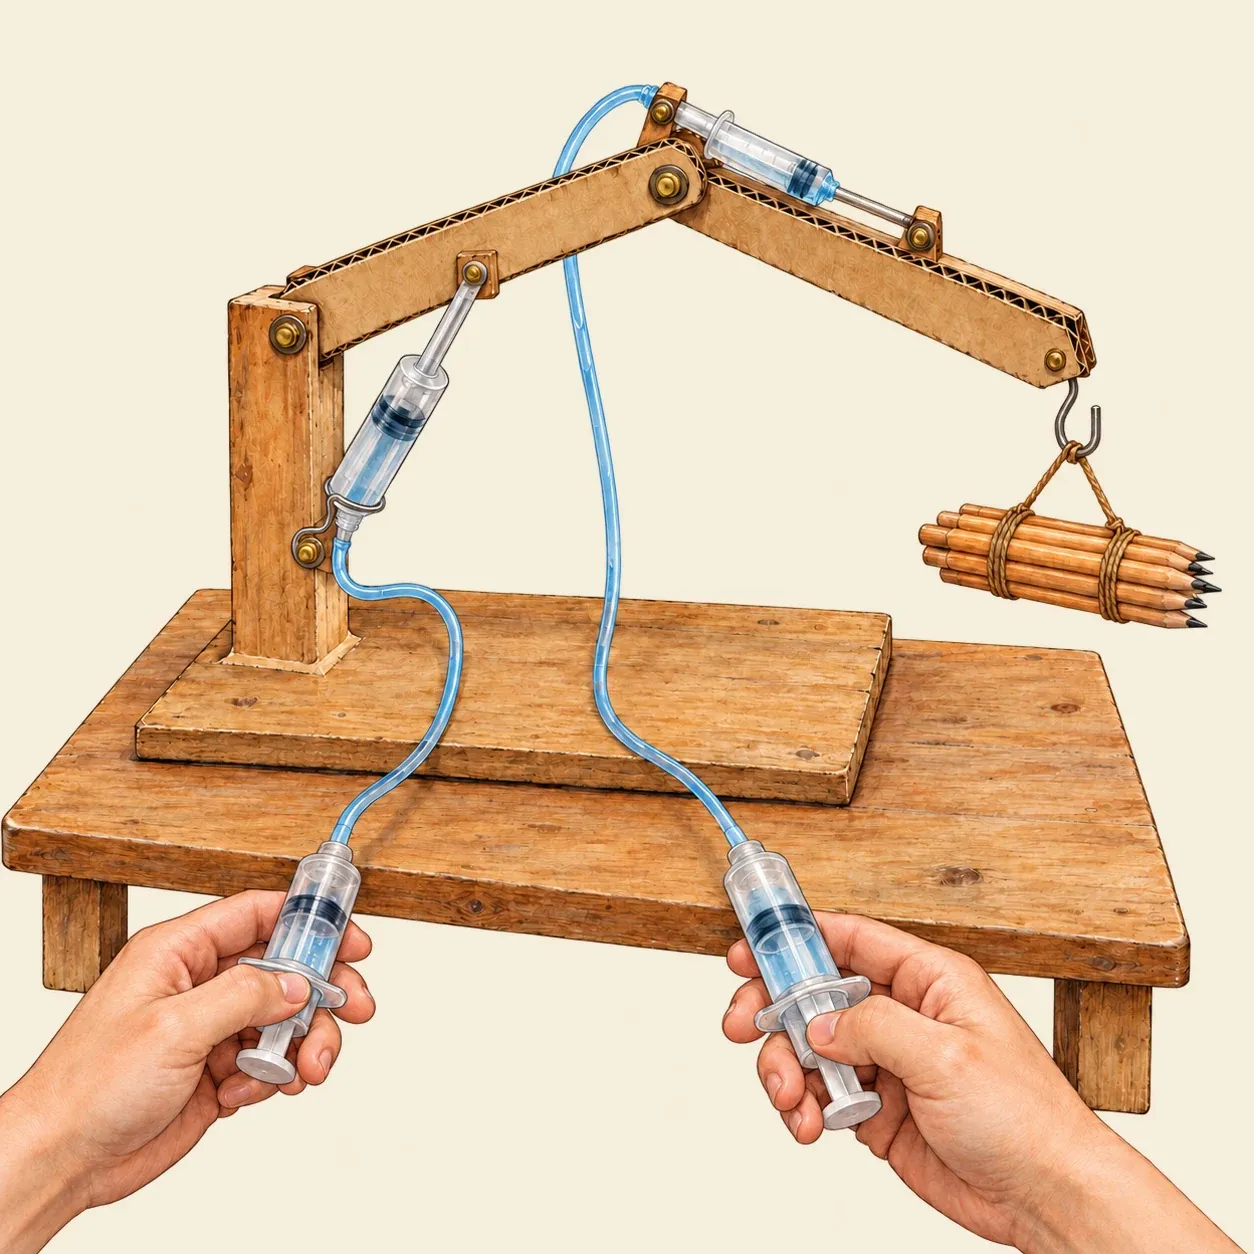 Ogni siringa di comando muove uno snodo: premendola la siringa sul braccio esce, tirandola rientra.
Ritagliate due bracci dal cartone o dal compensato, ognuno a doppio spessore e lungo circa 20 cm, e fate un foro vicino a ciascuna estremità. Incollate la colonna in piedi sulla base e avvitate il braccio interno alla sua sommità, in modo che possa alzarsi e abbassarsi, poi avvitate il braccio esterno all’estremità di quello interno. Riempite d’acqua una siringa, collegatela con un tubo a una siringa vuota con lo stantuffo spinto dentro e fate uscire l’aria. Fate lo stesso con l’altra coppia. Ogni siringa del braccio deve poter ruotare a entrambe le estremità, perché i punti che collega si muovono lungo archi. Con una fascetta fissate di traverso sul corpo, vicino all’appoggio delle dita, un pezzo di tondino di 4 cm, parallelo alle viti degli snodi, e incollatene un altro di traverso sulla testa dello stantuffo. Per ogni pezzo di tondino incollate sul modellino due piccole guance di cartone, distanti poco meno della sua lunghezza, ciascuna con un foro in cui l’estremità del tondino giri liberamente. Mettete le guance della prima siringa in basso sulla colonna e sotto il braccio interno, a breve distanza dallo snodo, così che lo stantuffo uscendo sollevi il braccio. Mettete quelle della seconda sul braccio interno e sul braccio esterno subito dopo lo snodo, perché lo apra. Allargate un poco le guance per infilare le estremità del tondino nei fori. Piegate la graffetta a gancio e incollatela all’estremità del braccio esterno.
Tenete una siringa di comando in ogni mano. Premete la prima e il braccio interno si alza; tiratela e si abbassa. Premete la seconda e il braccio esterno si apre. Provate a prendere un piccolo carico con il gancio e a posarlo altrove. Ogni spinta su una siringa di comando sposta lo stantuffo sul braccio della stessa lunghezza, e poiché quello stantuffo è fissato vicino al perno, l’estremità del braccio si sposta molto di più.
Sicurezza. L’ugello della pistola per colla a caldo e la colla fresca possono ustionare: tenete lontane le dita e lasciate raffreddare ogni incollaggio prima di toccarlo.
Storia ed evoluzione
Eric Sundin fabbricava sci a Hudiksvall, in Svezia. Le sue crescenti conoscenze di idraulica lo portarono a fondare nel 1944 la società Hydrauliska Industriaktiebolaget, nota come HIAB, che nel 1947 lanciò una gru idraulica mobile costruita in serie, la HIAB 190.
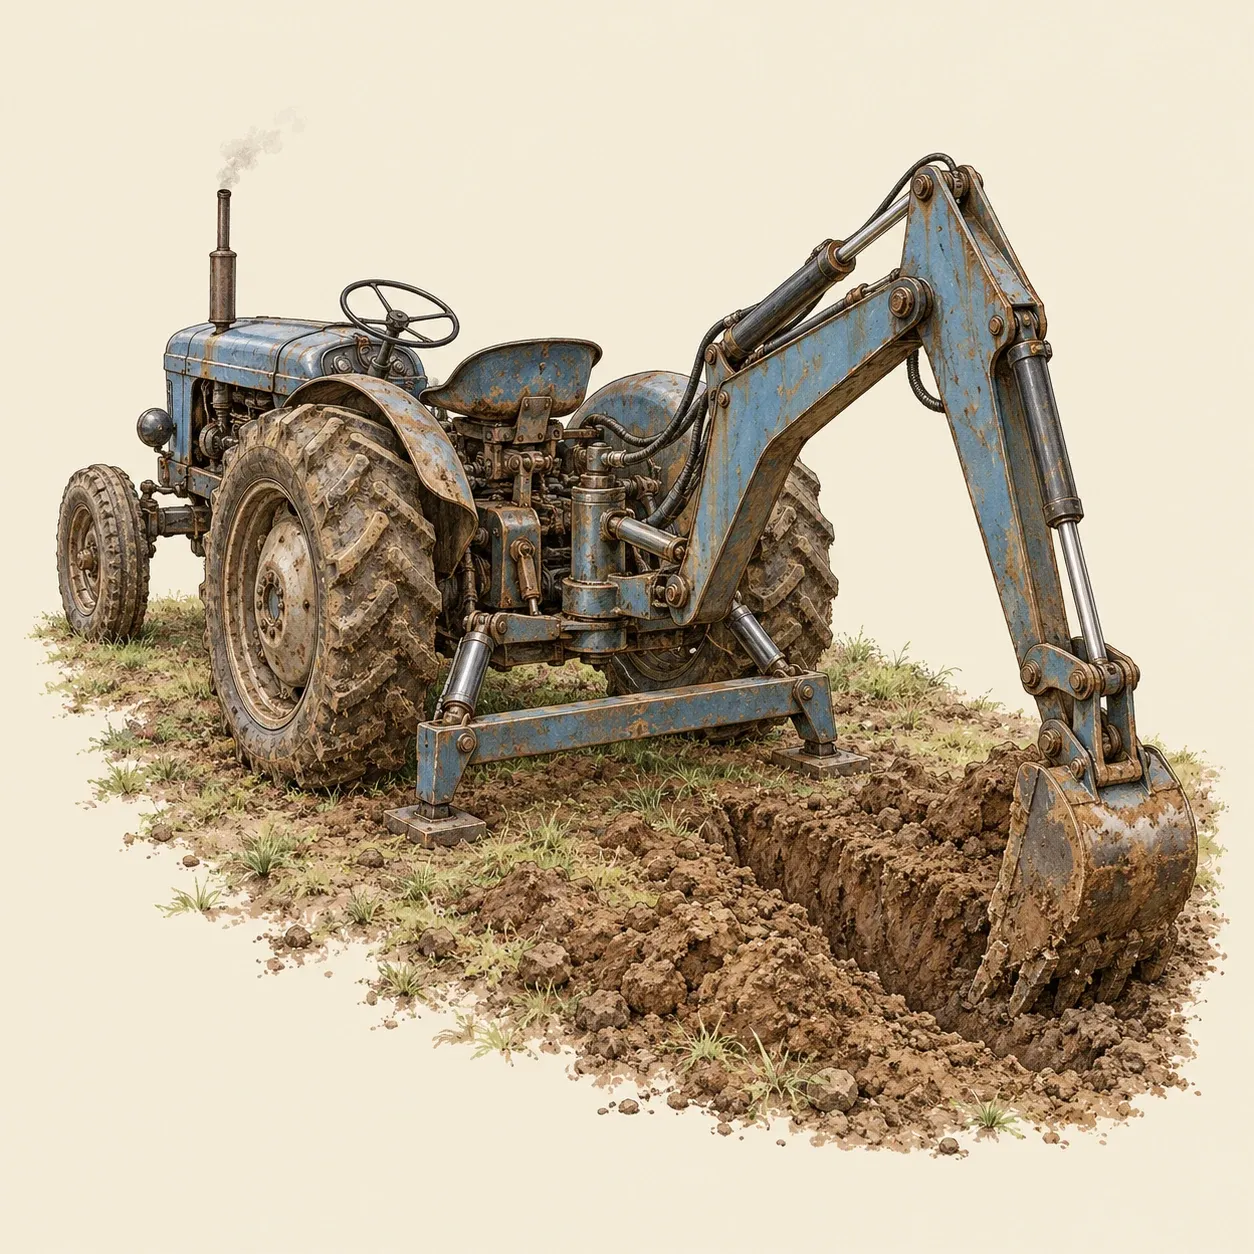 Un retroescavatore su trattore: cilindri distinti sollevano il braccio, muovono il braccio di scavo e piantano uno stabilizzatore nel terreno.
Negli Stati Uniti Vaino Holopainen e Roy Handy costruirono nel 1947 un retroescavatore idraulico, che divenne il prodotto su cui nacque la loro azienda, la Wain-Roy Corporation. Holopainen depositò nel luglio 1948 un brevetto per una pala meccanica montata sul retro di un trattore. Il suo telaio girevole ruotava su perni verticali nella parte posteriore del trattore e portava un braccio, un bilanciere e una benna. Un cilindro a doppio effetto faceva ruotare il bilanciere per scavare e scaricare, un cilindro a semplice effetto sollevava il braccio, due cilindri facevano girare l’intero braccio da un lato all’altro, e altri due abbassavano dietro il trattore una traversa che si piantava nel terreno e lo ancorava. Un solo comando governava il braccio e lo stabilizzatore attraverso una valvola a tre vie, così che il braccio poteva servire solo con lo stabilizzatore già in posizione.
George Devol depositò nel 1954 un brevetto per una macchina programmata che spostava oggetti con un braccio azionato da attuatori idraulici, seguendo posizioni registrate in una memoria. Il robot Unimate che ne derivò entrò in servizio alla General Motors nel 1961, maneggiando pezzi pressofusi ancora caldi. I robot industriali passarono poi ai motori elettrici, mentre i bracci idraulici restano in uso dove i carichi sono pesanti, sulle gru da camion e sugli escavatori. Applicano a ogni snodo il principio della pressa idraulica, e la gru montata su un camion prende l’olio da una pompa mossa dal motore del camion.