Brazo manipulador hidráulico
Articulaciones movidas por aceite a presión
Contenido
- 1Columna giratoria
- 2Pluma interior y su cilindro de elevación
- 3Pluma exterior y su cilindro de plegado
- 4Pinza
- 5Válvulas de mando con sus palancas
- 6Pistón y vástago dentro de un cilindro
Un brazo manipulador hidráulico es una cadena de plumas rígidas unidas por bulones, en la que cada articulación la mueve su propio cilindro hidráulico. Una bomba envía aceite a presión, y un operador, o más tarde un controlador, abre válvulas que lo mandan a un lado u otro de cada pistón. Así, cilindros pequeños pueden levantar cargas pesadas y dejarlas con precisión. En 1947, en Estados Unidos, Vaino Holopainen y Roy Handy construyeron una retroexcavadora hidráulica; su empresa, Wain-Roy, presentó en 1948 una patente para una retroexcavadora de tractor cuya pluma, balancín y estabilizador tenían cada uno sus cilindros. Los brazos de grúas de camión, excavadoras y robots industriales de los primeros tiempos siguen el mismo principio.
Qué es
Un brazo manipulador hidráulico mueve cargas con una cadena de piezas rígidas unidas una tras otra por bulones, como los huesos de un brazo. Cada articulación la acciona un cilindro hidráulico montado de una pieza a la siguiente: cuando el cilindro se alarga o se acorta, la articulación se abre o se cierra. El brazo se apoya en una base que gira y lleva en su extremo un gancho, una pinza, una cuchara o una mano de agarre. Una bomba, movida por un motor de combustión o eléctrico, suministra el aceite, y un conjunto de válvulas decide qué cilindro se mueve, en qué sentido y a qué velocidad.
Los ejemplos más conocidos son la grúa de carga montada detrás de la cabina de un camión, cuya pluma plegable sube palés, madera o materiales a la caja y se recoge cuando el camión arranca, la retroexcavadora en la trasera de un tractor y el brazo de la excavadora hidráulica. Las normas de seguridad estadounidenses definen la grúa articulada como aquella cuya pluma está formada por elementos plegables unidos por bulones, movidos por lo general con cilindros hidráulicos. El mismo principio movía los brazos de los robots industriales de los primeros tiempos.
Cómo funciona
Un cilindro hidráulico es un tubo cerrado por ambos extremos, dentro del cual se desliza un pistón cuyo vástago sale por un extremo a través de una junta. El aceite enviado al lado del fondo empuja el pistón y saca el vástago; el aceite enviado al lado del vástago lo hace entrar. El empuje es igual a la presión del aceite por la superficie del pistón: un cilindro de tamaño modesto, alimentado con aceite a unos cientos de veces la presión atmosférica, empuja muchas toneladas. En el lado del vástago, este ocupa parte de la superficie, de modo que el cilindro tira con menos fuerza de la que empuja.
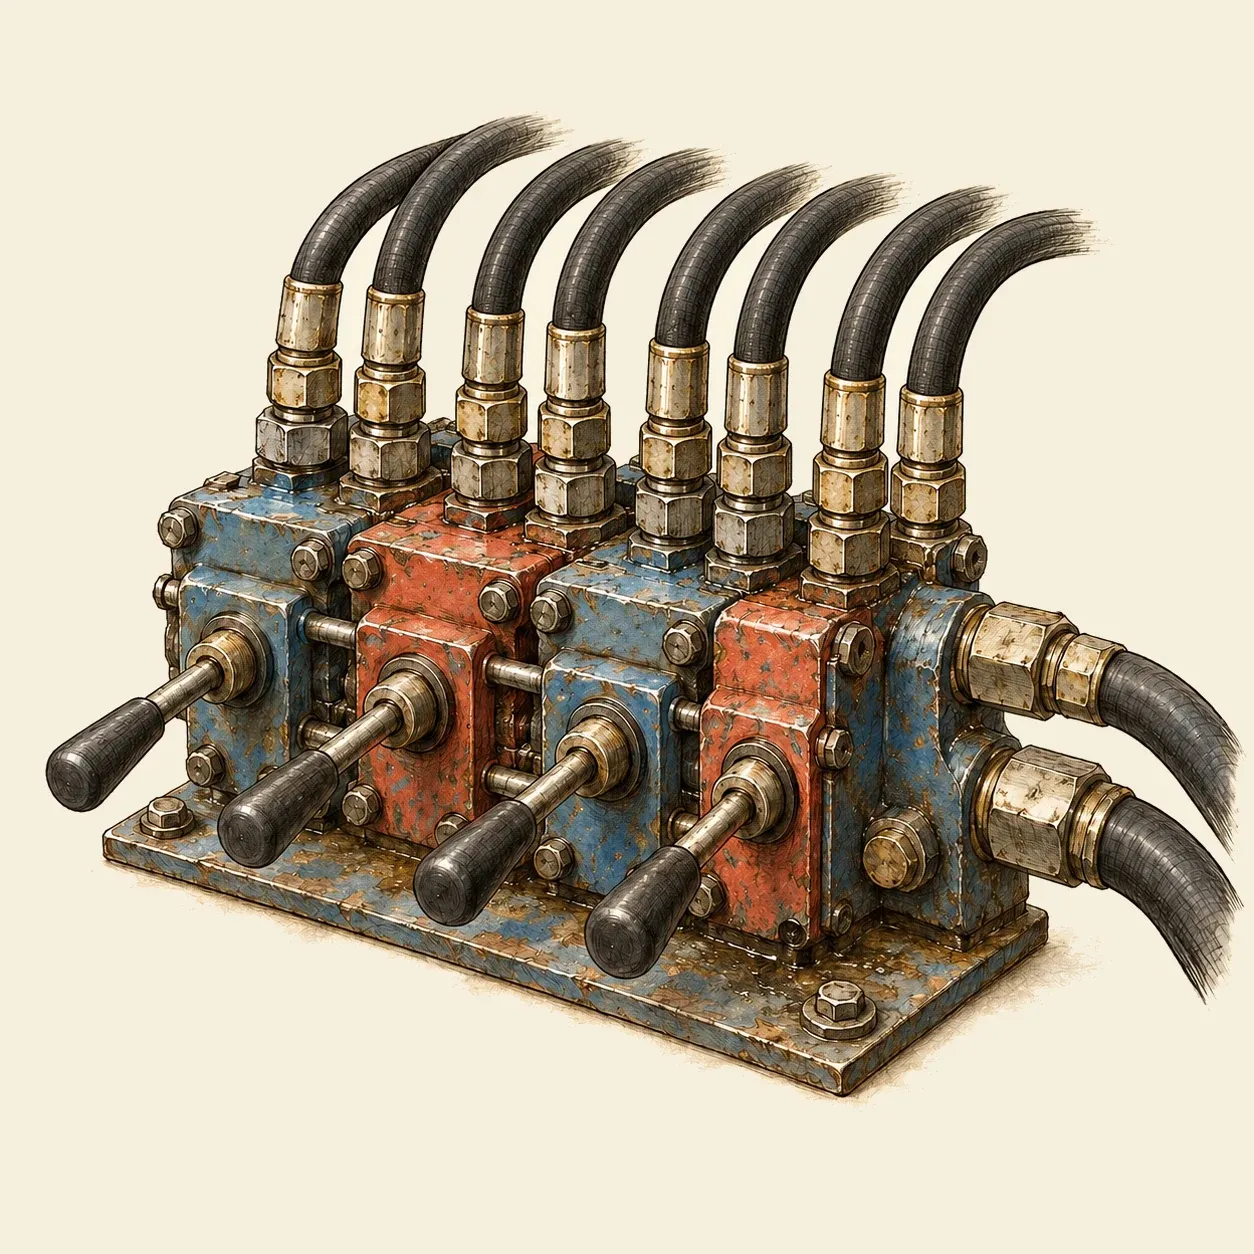 Un bloque de válvulas: cada palanca manda aceite a un cilindro, en un sentido o en el otro.
Cada cilindro tiene su propia válvula en el bloque. Dentro de cada válvula, una corredera deslizante, movida por una palanca, une la bomba con un extremo del cilindro y el otro extremo con el retorno al depósito, o al revés, o cierra ambos extremos para que el cilindro mantenga su posición. Cuanto más se empuja la palanca, más se abren los pasos y más deprisa se mueve la articulación. Una válvula de alivio en la bomba limita la presión que esta puede alcanzar, por ejemplo cuando un cilindro llega al final de su carrera. No protege un cilindro con las bocas cerradas, porque una carga que empuja ese cilindro sube la presión del aceite encerrado en él. Por eso un cilindro que sostiene una carga tiene su propia válvula, como una válvula de equilibrado montada junto a él. Encierra el aceite sin fugas, impide que la carga caiga si se rompe una manguera y solo la deja bajar cuando el operador manda aceite para bajarla. Con una corredera que cierra ambos extremos, la sobrepresión causada por un golpe o una fuerza exterior se descarga por una válvula de alivio propia en cada conducto del cilindro. La válvula de equilibrado solo puede descargarla por sí misma si la corredera, en posición central, une los dos conductos con el depósito.
El brazo cambia fuerza por movimiento. Un cilindro fijado cerca del bulón de una articulación recorre solo un trecho corto, pero el extremo de la pluma describe un arco amplio, como el antebrazo cuando se contrae un músculo unido cerca del codo. Por la misma razón, el cilindro tiene que empujar con mucha más fuerza que el peso que sostiene en el extremo de la pluma, igual que el músculo tira con mucha más fuerza que el peso que sujeta la mano. El proyectista elige dónde fijar cada cilindro para equilibrar fuerza, alcance y velocidad. Algunos cilindros solo empujan y dejan que el peso de la pluma los haga volver: la patente de Wain-Roy de 1948 levantaba la pluma con un cilindro de simple efecto y movía el brazo de excavación y el estabilizador con cilindros de doble efecto.
Cómo hacerlo
Este brazo de maqueta se mueve con agua dentro de jeringas de plástico, que hacen de pequeños cilindros hidráulicos. Hacen falta cartón ondulado rígido o contrachapado de 3 mm, una tabla pequeña como base, un listón de madera como columna, dos tornillos cortos con tuercas y arandelas para las articulaciones, cuatro jeringas de plástico sin aguja del mismo tamaño, dos tubos de unos 50 cm que encajen bien apretados en ellas, bridas, un trozo de varilla de madera de 6 mm, agua, una pistola de cola caliente, un cúter, una base de corte, un taladro y un clip para el gancho.
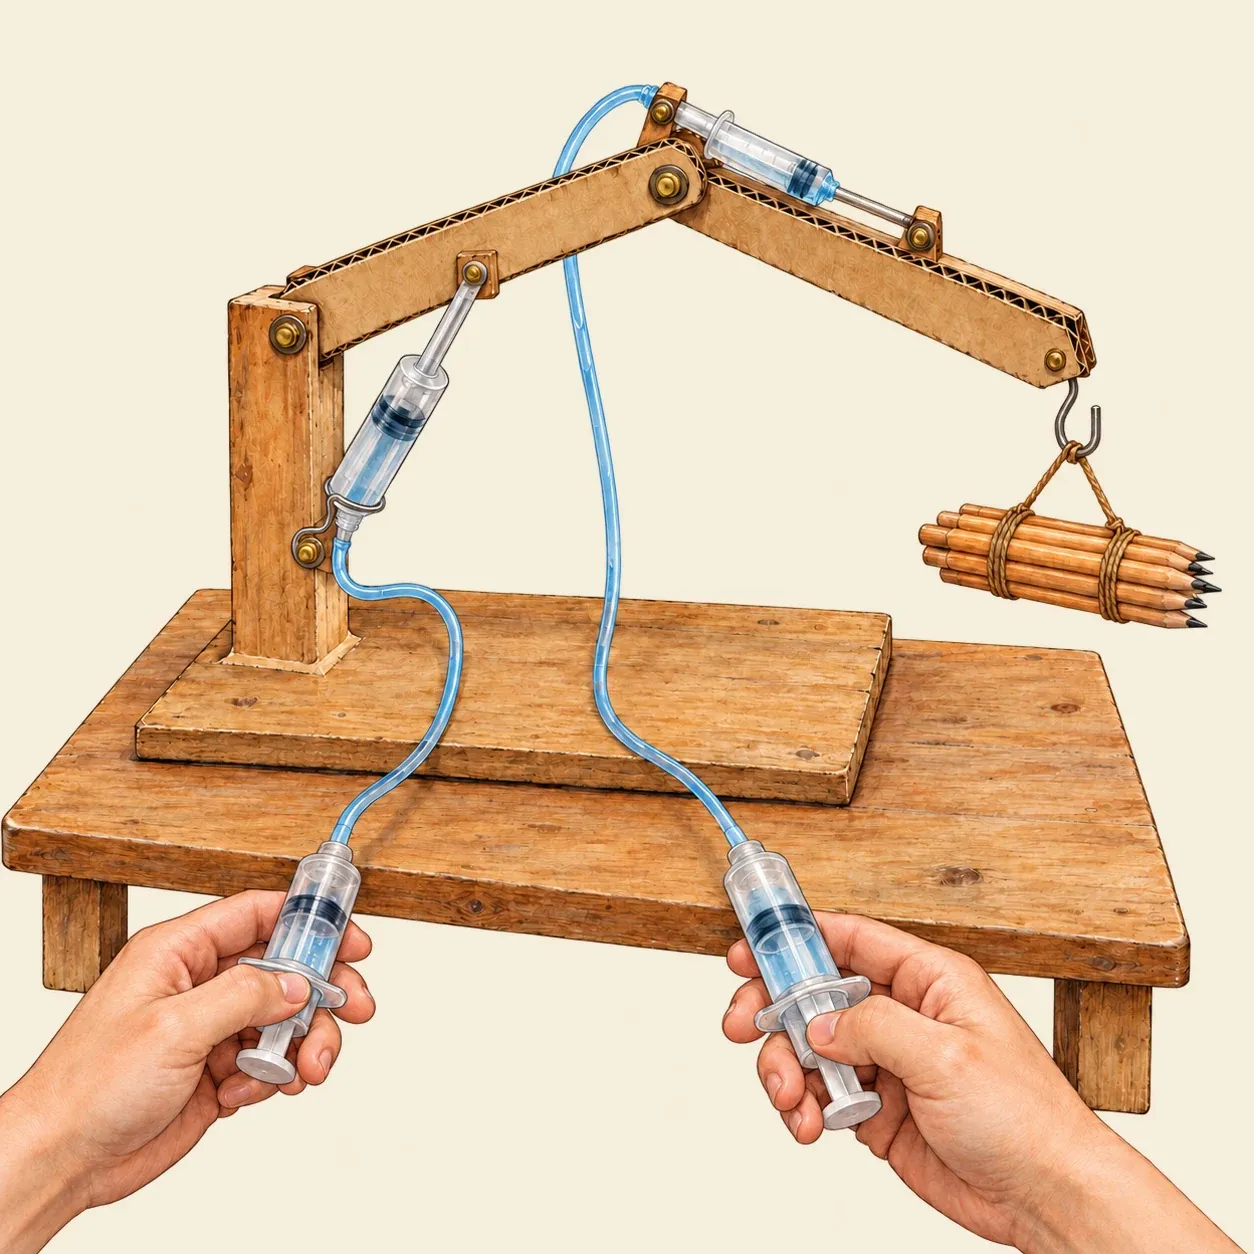 Cada jeringa de mando mueve una articulación: al apretarla sale la jeringa del brazo y al tirar de ella entra.
Corte dos brazos de cartón o contrachapado, cada uno de doble grosor y de unos 20 cm de largo, y taladre un agujero cerca de cada extremo. Pegue la columna de pie sobre la base y atornille el brazo interior a su parte alta, de modo que pueda subir y bajar; después atornille el brazo exterior al extremo del interior. Llene de agua una jeringa, únala con un tubo a una jeringa vacía con el émbolo metido y saque el aire. Haga lo mismo con la otra pareja. Cada jeringa de brazo tiene que poder girar en sus dos extremos, porque los puntos que une se mueven en arcos. Sujete con una brida un trozo de varilla de 4 cm atravesado en el cuerpo, cerca del apoyo de los dedos, paralelo a los tornillos de las articulaciones, y pegue otro atravesado en la cabeza del émbolo. Para cada trozo de varilla, pegue en la maqueta dos pequeñas orejetas de cartón, separadas algo menos que su longitud, cada una con un agujero en el que el extremo de la varilla gire libremente. Ponga las orejetas de la primera jeringa abajo en la columna y bajo el brazo interior, a poca distancia de la articulación, de modo que al salir el émbolo levante el brazo. Ponga las de la segunda en el brazo interior y en el brazo exterior justo pasada la articulación, para que lo despliegue. Separe un poco las orejetas para encajar los extremos de la varilla en sus agujeros. Doble el clip en forma de gancho y péguelo al extremo del brazo exterior.
Sujete una jeringa de mando en cada mano. Apriete la primera y el brazo interior sube; tire de ella y baja. Apriete la segunda y el brazo exterior se despliega. Intente coger una carga pequeña con el gancho y dejarla en otro sitio. Cada empuje sobre una jeringa de mando mueve el émbolo del brazo la misma distancia, y como ese émbolo está fijado cerca del bulón, el extremo del brazo se desplaza mucho más.
Seguridad. La boquilla de la pistola de cola caliente y la cola recién puesta pueden quemar: aparte los dedos y deje enfriar cada unión antes de tocarla.
Historia y evolución
Eric Sundin fabricaba esquís en Hudiksvall, en Suecia. Sus crecientes conocimientos de hidráulica le llevaron a fundar en 1944 la sociedad Hydrauliska Industriaktiebolaget, conocida como HIAB, que en 1947 lanzó una grúa hidráulica móvil fabricada en serie, la HIAB 190.
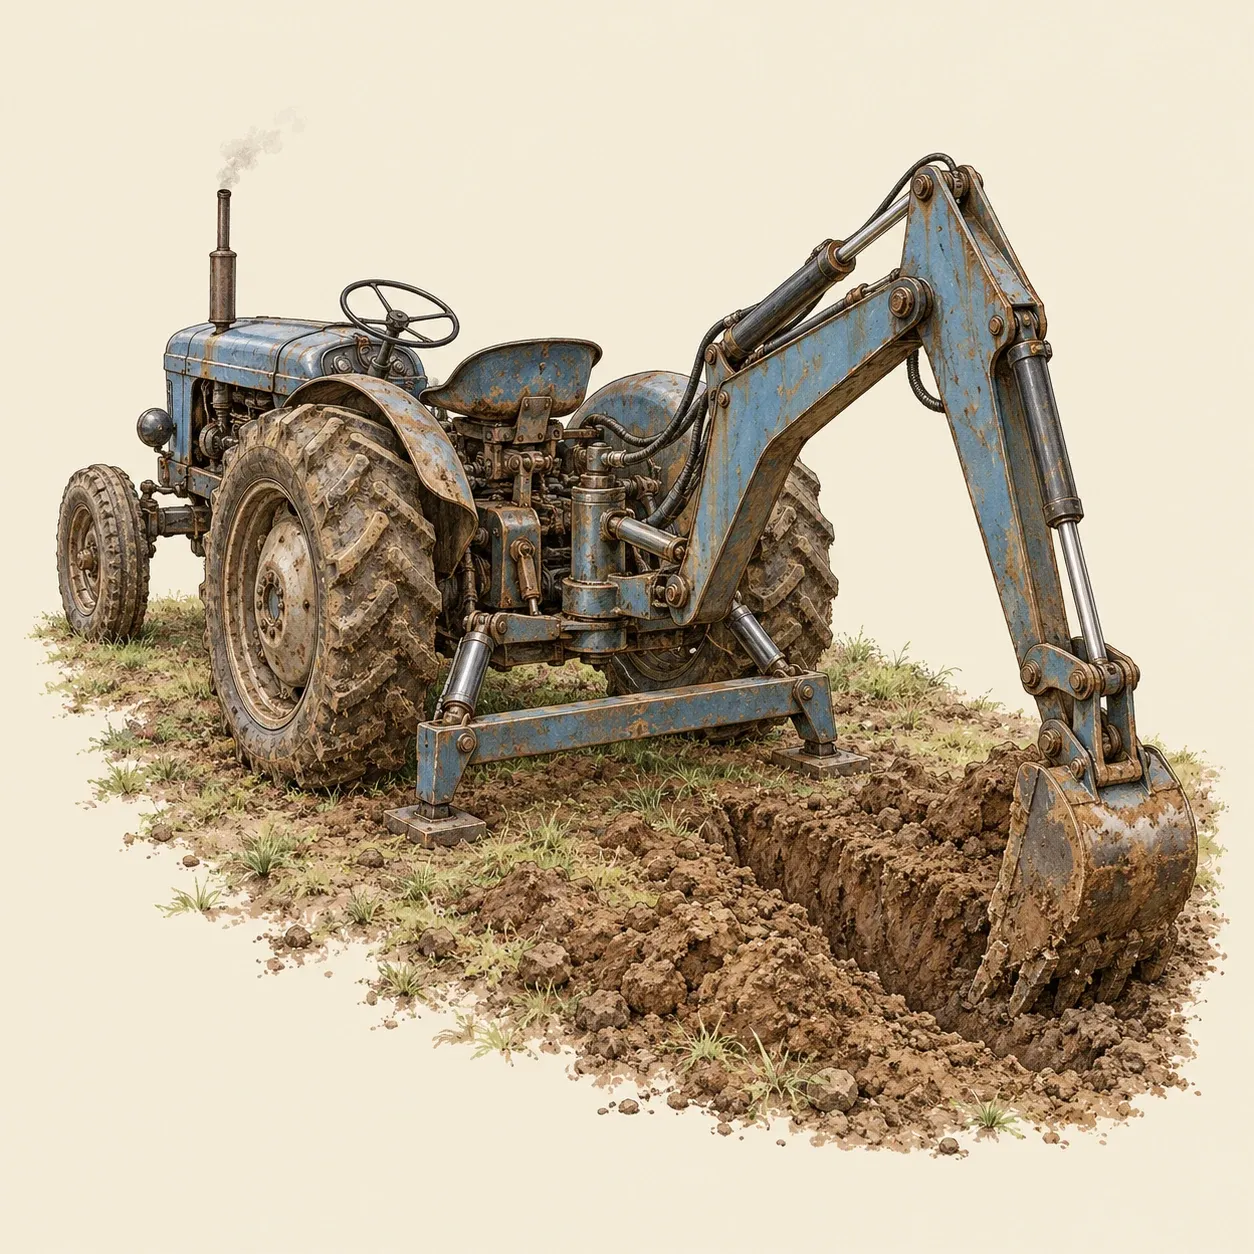 Una retroexcavadora de tractor: cilindros distintos levantan la pluma, mueven el brazo de excavación y clavan un estabilizador en el suelo.
En Estados Unidos, Vaino Holopainen y Roy Handy construyeron en 1947 una retroexcavadora hidráulica, que se convirtió en el producto fundacional de su empresa, la Wain-Roy Corporation. Holopainen presentó en julio de 1948 una patente para una pala mecánica montada en la trasera de un tractor. Su bastidor giratorio pivotaba sobre bulones verticales en la parte trasera del tractor y llevaba una pluma, un balancín y una cuchara. Un cilindro de doble efecto movía el balancín para excavar y vaciar, un cilindro de simple efecto levantaba la pluma, dos cilindros giraban todo el brazo de un lado a otro, y otros dos bajaban detrás del tractor un travesaño que se clavaba en el suelo y lo anclaba. Un solo mando gobernaba la pluma y el estabilizador mediante una válvula de tres vías, de modo que la pluma solo podía usarse con el estabilizador ya colocado.
George Devol presentó en 1954 una patente para una máquina programada que movía objetos con un brazo accionado por cilindros hidráulicos, siguiendo posiciones grabadas en una memoria. El robot Unimate que salió de ella empezó a trabajar en General Motors en 1961, manejando piezas de fundición inyectada todavía calientes. Los robots industriales pasaron después a los motores eléctricos, mientras que los brazos hidráulicos siguen en servicio donde las cargas son pesadas, en grúas de camión y excavadoras. Aplican en cada articulación el principio de la prensa hidráulica, y la grúa montada en un camión toma el aceite de una bomba movida por el motor del camión.