Hydraulischer Manipulatorarm
Gelenke, von Drucköl bewegt
Inhalt
- 1Drehsäule
- 2Innenausleger mit Hubzylinder
- 3Außenausleger mit Knickzylinder
- 4Greifer
- 5Steuerventile mit ihren Hebeln
- 6Kolben und Kolbenstange in einem Zylinder
Ein hydraulischer Manipulatorarm ist eine Kette starrer Ausleger, die durch Bolzen verbunden sind und deren Gelenke jeweils ein eigener Hydraulikzylinder bewegt. Eine Pumpe fördert Drucköl, und ein Bediener, später auch eine Steuerung, öffnet Ventile, die es auf die eine oder andere Seite jedes Kolbens leiten. So können kleine Zylinder schwere Lasten heben und genau absetzen. 1947 bauten Vaino Holopainen und Roy Handy in den USA einen hydraulischen Heckbagger; ihre Firma Wain-Roy meldete 1948 einen Heckbagger für Traktoren zum Patent an, dessen Ausleger, Löffelstiel und Abstützung jeweils eigene Zylinder hatten. Die Arme von Ladekranen, Hydraulikbaggern und frühen Industrierobotern arbeiten nach demselben Prinzip.
Was es ist
Ein hydraulischer Manipulatorarm bewegt Lasten mit einer Kette starrer Glieder, die durch Bolzen hintereinander verbunden sind, wie die Knochen eines Arms. Jedes Gelenk wird von einem Hydraulikzylinder betätigt, der quer darüber von einem Glied zum nächsten reicht: Wird der Zylinder länger oder kürzer, öffnet oder schließt sich das Gelenk. Der Arm sitzt auf einem drehbaren Unterbau und trägt an seinem Ende einen Haken, einen Greifer, einen Löffel oder eine Greifhand. Eine Pumpe, von einem Verbrennungs- oder Elektromotor angetrieben, liefert das Öl, und eine Gruppe von Ventilen bestimmt, welcher Zylinder sich bewegt, in welche Richtung und wie schnell.
Die bekanntesten Beispiele sind der Ladekran hinter dem Führerhaus eines Lastwagens, dessen faltbarer Ausleger Paletten, Holz oder Baustoffe auf die Ladefläche hebt und sich vor der Abfahrt zusammenlegt, der Heckbagger am Traktor und der Arm des Hydraulikbaggers. Die amerikanischen Sicherheitsvorschriften bestimmen den Knickarmkran als Kran, dessen Ausleger aus faltbaren, mit Bolzen verbundenen Gliedern besteht, die meist von Hydraulikzylindern bewegt werden. Nach demselben Prinzip bewegten sich die Arme früher Industrieroboter.
Wie es funktioniert
Ein Hydraulikzylinder ist ein an beiden Enden geschlossenes Rohr, in dem ein Kolben gleitet, dessen Stange durch eine Dichtung an einem Ende austritt. Öl, das auf die Bodenseite geleitet wird, schiebt den Kolben und die Stange hinaus; Öl auf der Stangenseite zieht sie zurück. Die Schubkraft ist gleich dem Öldruck mal der Kolbenfläche: Ein Zylinder bescheidener Größe, gespeist mit Öl unter einem Druck von einigen hundert Bar, schiebt viele Tonnen. Auf der Stangenseite nimmt die Stange einen Teil der Fläche ein, sodass der Zylinder mit weniger Kraft zieht, als er schiebt.
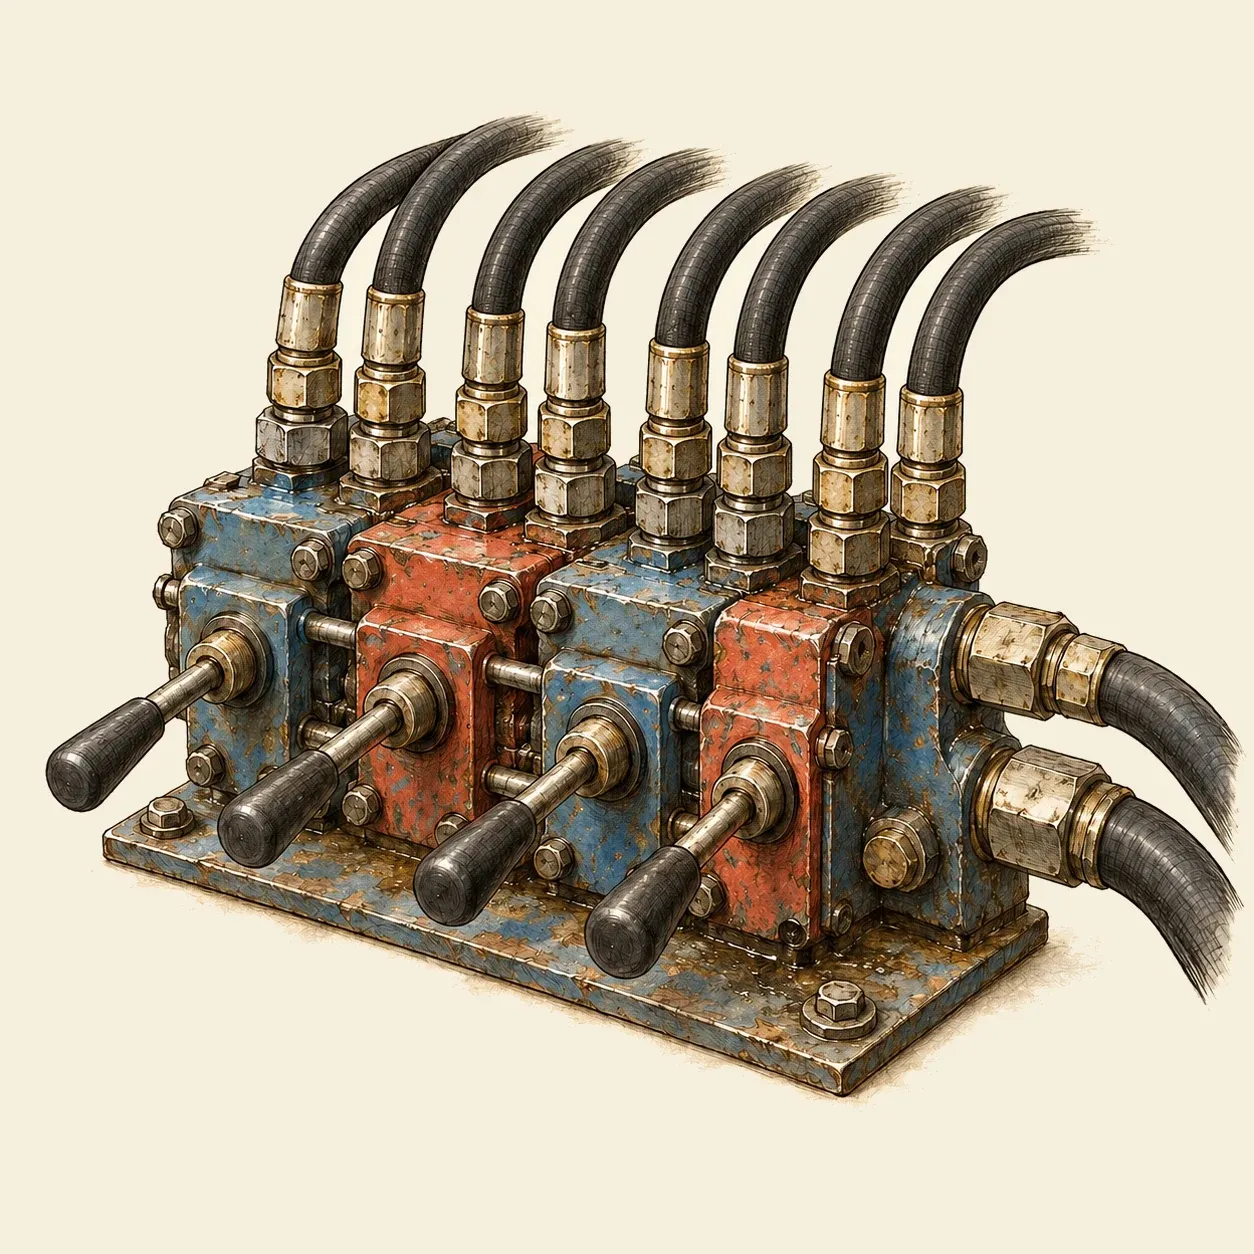 Ein Steuerblock: Jeder Hebel leitet Öl zu einem Zylinder, in die eine oder die andere Richtung.
Jeder Zylinder hat im Block sein eigenes Ventil. In jedem Ventil verbindet ein gleitender Steuerschieber, von einem Hebel bewegt, die Pumpe mit einem Ende des Zylinders und das andere Ende mit dem Rücklauf zum Tank, oder umgekehrt, oder er sperrt beide Enden, sodass der Zylinder seine Stellung hält. Je weiter man den Hebel drückt, desto weiter öffnen sich die Durchgänge und desto schneller bewegt sich das Gelenk. Ein Druckbegrenzungsventil an der Pumpe begrenzt den Druck, den sie aufbauen kann, etwa wenn ein Zylinder am Ende seines Hubs ankommt. Einen Zylinder mit gesperrten Anschlüssen schützt es nicht, denn eine Last, die auf diesen Zylinder drückt, erhöht den Druck des darin eingeschlossenen Öls. Ein Zylinder, der eine Last hält, hat deshalb ein eigenes Ventil, etwa ein Senkbremsventil, das direkt an ihm sitzt. Es schließt das Öl leckfrei ein, verhindert, dass die Last bei einem Schlauchbruch fällt, und lässt sie nur sinken, wenn der Bediener Öl zum Absenken schickt. Bei einem Steuerschieber, der beide Enden sperrt, baut ein eigenes Druckbegrenzungsventil an jeder Zylinderleitung den Überdruck ab, den ein Stoß oder eine äußere Kraft erzeugt. Das Senkbremsventil selbst kann ihn nur ablassen, wenn der Schieber in Mittelstellung beide Leitungen mit dem Tank verbindet.
Der Arm tauscht Kraft gegen Bewegung. Ein Zylinder, der nahe am Bolzen eines Gelenks angreift, bewegt sich nur ein kurzes Stück, doch das Ende des Auslegers beschreibt einen weiten Bogen, so wie der Unterarm ausschwingt, wenn sich ein Muskel nahe am Ellbogen zusammenzieht. Aus demselben Grund muss der Zylinder viel stärker drücken, als die Last am Auslegerende wiegt, so wie der Muskel viel stärker zieht, als das Gewicht in der Hand wiegt. Der Konstrukteur wählt die Angriffspunkte der Zylinder, um Kraft gegen Reichweite und Geschwindigkeit abzuwägen. Manche Zylinder schieben nur und lassen das Gewicht des Auslegers sie zurückbringen: Das Wain-Roy-Patent von 1948 hob den Ausleger mit einem einfachwirkenden Zylinder und bewegte den Grabarm und die Abstützung mit doppeltwirkenden.
So geht’s
Dieser Modellarm wird von Wasser in Kunststoffspritzen bewegt, die als kleine Hydraulikzylinder dienen. Man braucht steife Wellpappe oder 3-mm-Sperrholz, ein kleines Brett als Sockel, eine Holzleiste als Säule, zwei kurze Schrauben mit Muttern und Unterlegscheiben für die Gelenke, vier gleich große Kunststoffspritzen ohne Nadel, zwei etwa 50 cm lange Schläuche, die stramm auf die Spritzen passen, Kabelbinder, ein Stück 6-mm-Rundstab, Wasser, eine Heißklebepistole, ein Cuttermesser, eine Schneidematte, eine Bohrmaschine und eine Büroklammer als Haken.
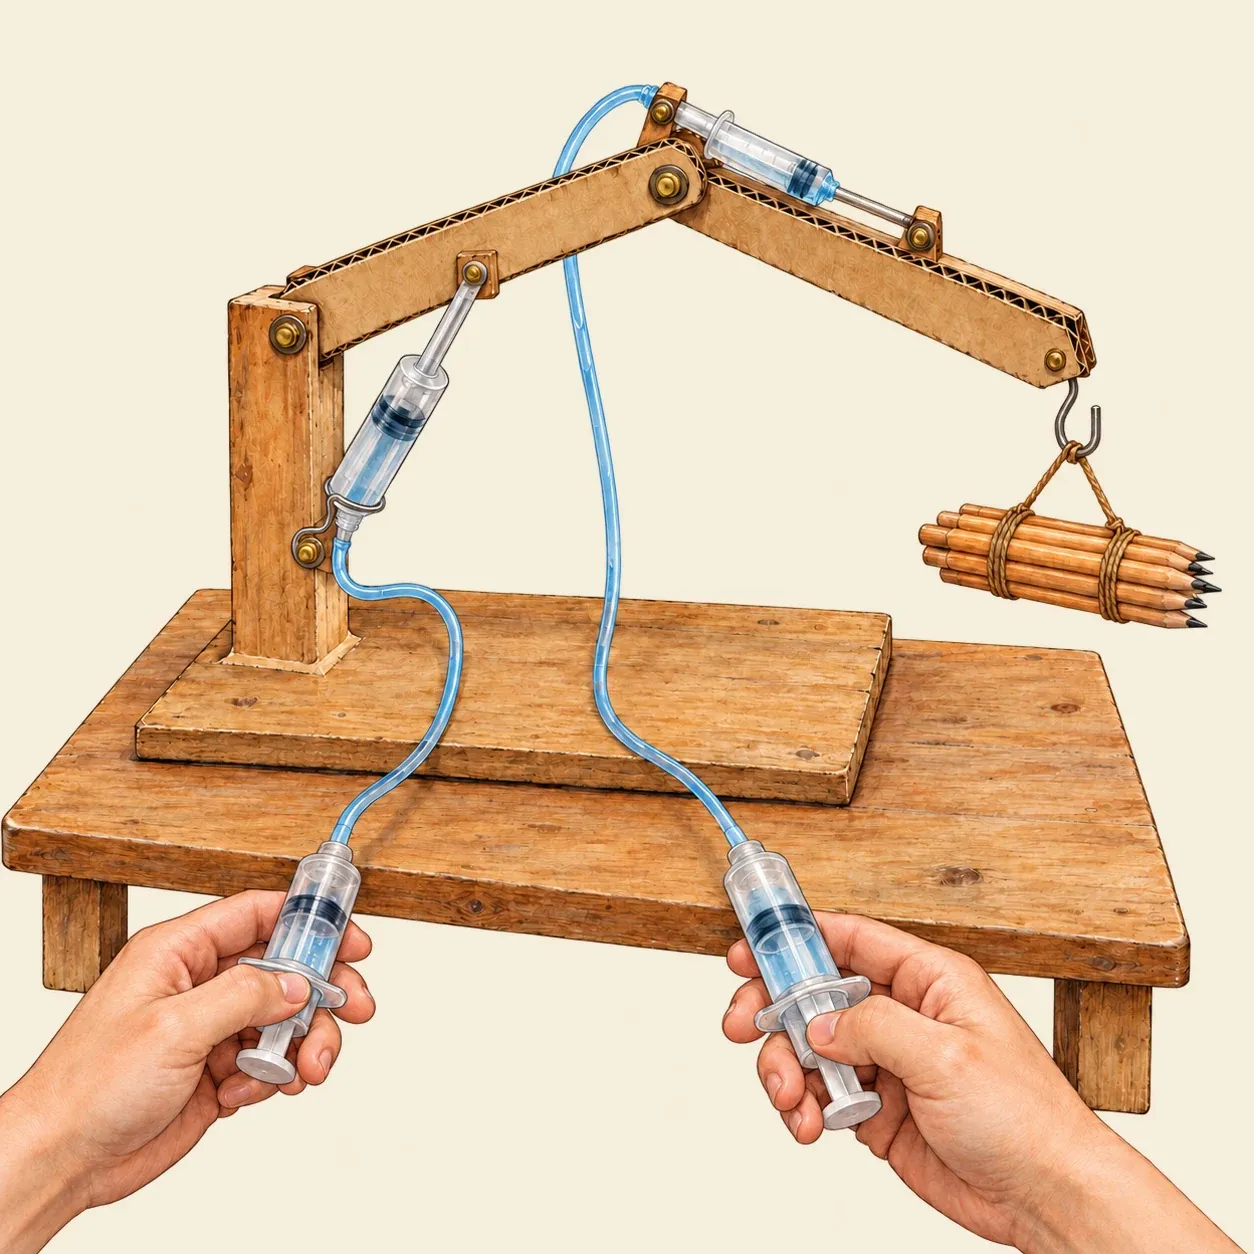 Jede Handspritze treibt ein Gelenk: Drückt man sie, fährt die Spritze am Arm aus, zieht man sie, fährt sie ein.
Schneiden Sie aus Pappe oder Sperrholz zwei Arme, jeden doppelt gelegt und etwa 20 cm lang, und bohren Sie nahe jedem Ende ein Loch. Kleben Sie die Säule aufrecht auf den Sockel und schrauben Sie den inneren Arm oben daran, sodass er auf und ab schwenken kann, dann den äußeren Arm an das Ende des inneren. Füllen Sie eine Spritze mit Wasser, verbinden Sie sie mit einem Schlauch mit einer leeren Spritze, deren Kolben eingeschoben ist, und drücken Sie die Luft hinaus. Verfahren Sie mit dem zweiten Paar ebenso. Jede Armspritze muss sich an beiden Enden drehen können, weil sich die Punkte, die sie verbindet, auf Bögen bewegen. Binden Sie mit einem Kabelbinder ein 4 cm langes Stück Rundstab quer an den Zylinder nahe der Fingerauflage, parallel zu den Gelenkschrauben, und kleben Sie ein zweites quer auf die Druckplatte des Kolbens. Kleben Sie für jedes Rundstabstück zwei kleine Pappwangen an das Modell, etwas weniger als eine Stablänge voneinander entfernt, jede mit einem Loch, in dem sich das Stabende frei dreht. Setzen Sie die Wangen der ersten Spritze weit unten an die Säule und unter den inneren Arm, ein kurzes Stück vom Gelenk entfernt, sodass der ausfahrende Kolben den Arm hebt. Setzen Sie die der zweiten an den inneren Arm und knapp hinter dem Gelenk an den äußeren Arm, damit sie ihn aufklappt. Biegen Sie die Wangen etwas auseinander, um die Stabenden in ihre Löcher zu setzen. Biegen Sie die Büroklammer zu einem Haken und kleben Sie ihn an das Ende des äußeren Arms.
Nehmen Sie in jede Hand eine Handspritze. Drücken Sie die erste, und der innere Arm hebt sich; ziehen Sie sie zurück, und er senkt sich. Drücken Sie die zweite, und der äußere Arm klappt auf. Versuchen Sie, mit dem Haken eine kleine Last aufzunehmen und an anderer Stelle abzusetzen. Jeder Druck auf eine Handspritze bewegt den Kolben am Arm um dieselbe Strecke, und weil dieser Kolben nahe am Bolzen angreift, bewegt sich das Armende viel weiter.
Sicherheit. Die Düse der Heißklebepistole und frischer Kleber können Verbrennungen verursachen: Halten Sie die Finger fern und lassen Sie jede Klebestelle abkühlen, bevor Sie sie anfassen.
Geschichte und Entwicklung
Eric Sundin stellte in Hudiksvall in Schweden Skier her. Seine wachsenden Kenntnisse der Hydraulik führten ihn 1944 zur Gründung der Hydrauliska Industriaktiebolaget, kurz HIAB, die 1947 einen in Serie gebauten mobilen Hydraulikkran auf den Markt brachte, den HIAB 190.
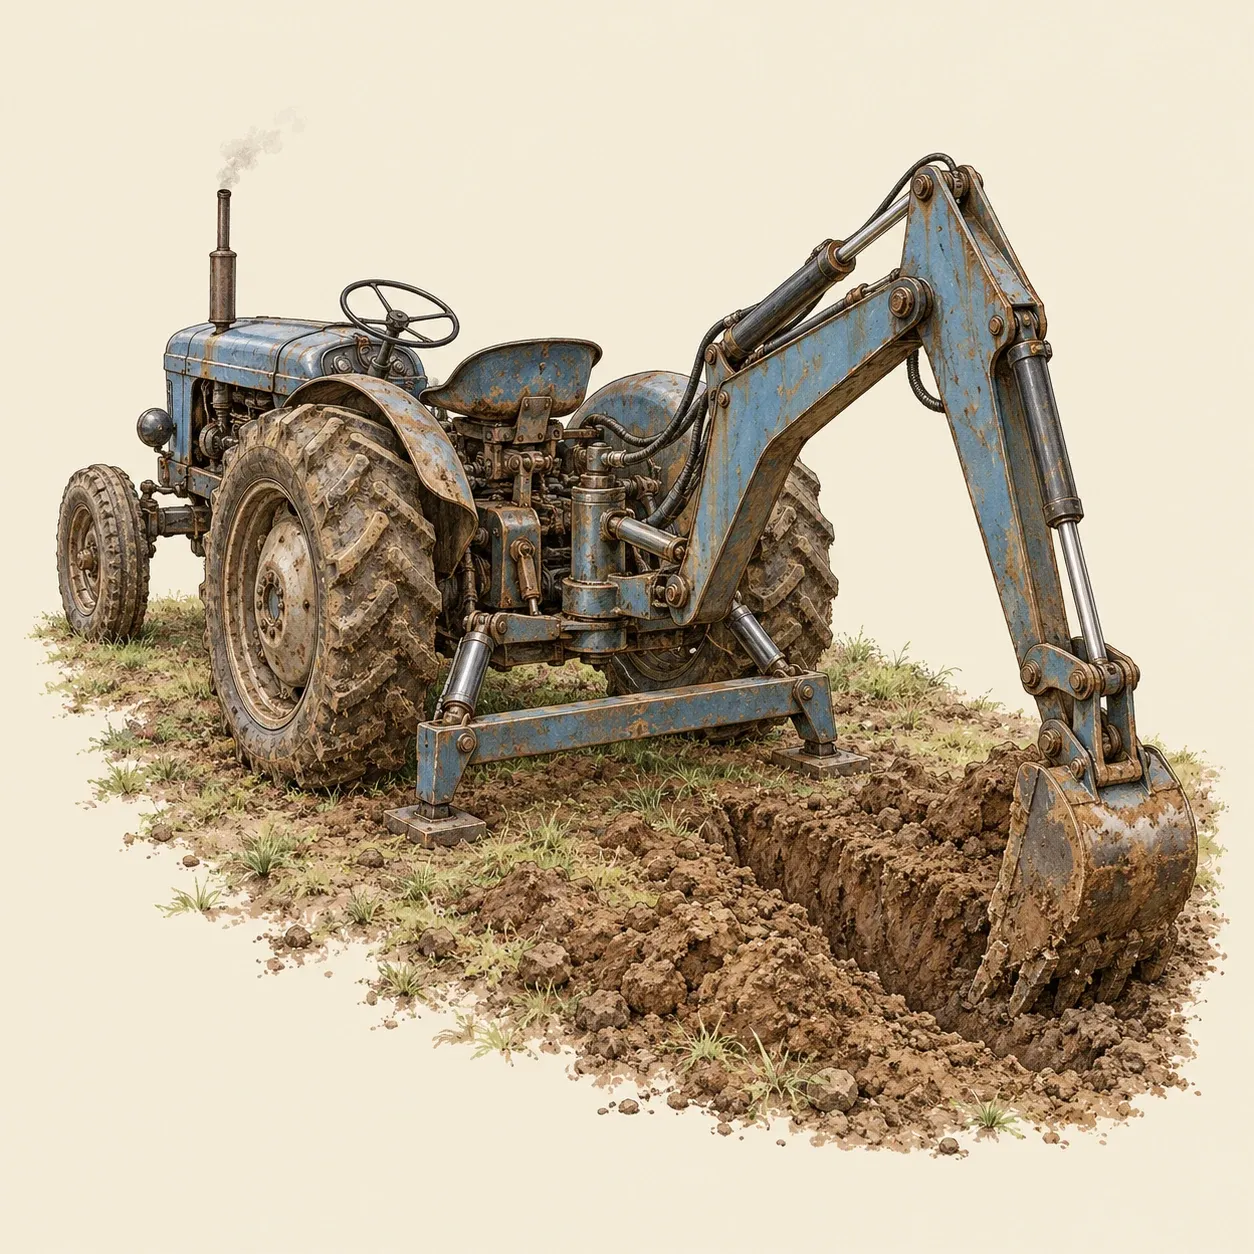 Ein Heckbagger am Traktor: Eigene Zylinder heben den Ausleger, bewegen den Grabarm und drücken eine Abstützung in den Boden.
In den Vereinigten Staaten bauten Vaino Holopainen und Roy Handy 1947 einen hydraulischen Heckbagger, der zum Grundstein ihrer Firma, der Wain-Roy Corporation, wurde. Holopainen meldete im Juli 1948 ein Patent auf eine kraftbetriebene Schaufel am Heck eines Traktors an. Ihr Schwenkrahmen drehte sich um senkrechte Bolzen am Traktorheck und trug einen Ausleger, einen Löffelstiel und einen Löffel. Ein doppeltwirkender Zylinder schwenkte den Löffelstiel zum Graben und Entleeren, ein einfachwirkender Zylinder hob den Ausleger, zwei Zylinder schwenkten den ganzen Arm zur Seite, und zwei weitere drückten hinter dem Traktor einen Querbalken in den Boden, der ihn verankerte. Ein einziger Bedienhebel steuerte Ausleger und Abstützung über ein Dreiwegeventil, sodass der Ausleger erst benutzt werden konnte, wenn die Abstützung gesetzt war.
George Devol meldete 1954 ein Patent auf eine programmierte Maschine an, die Gegenstände mit einem hydraulisch angetriebenen Arm bewegte und dabei in einem Speicher abgelegten Positionen folgte. Der daraus hervorgegangene Roboter Unimate nahm 1961 bei General Motors die Arbeit auf und hob heiße Druckgussteile. Industrieroboter gingen später zu Elektromotoren über, während hydraulische Arme dort im Einsatz bleiben, wo die Lasten schwer sind, an Ladekranen und Baggern. Sie wenden an jedem Gelenk das Prinzip der hydraulischen Presse an, und der auf einen Lastwagen montierte Kran bezieht sein Öl von einer Pumpe, die der Motor des Lastwagens antreibt.