Braço manipulador hidráulico
Articulações movidas por óleo sob pressão
Índice
- 1Coluna giratória
- 2Lança interior e o seu cilindro de elevação
- 3Lança exterior e o seu cilindro de dobragem
- 4Garra
- 5Válvulas de comando com as suas alavancas
- 6Êmbolo e haste dentro de um cilindro
Um braço manipulador hidráulico é uma cadeia de lanças rígidas unidas por cavilhas, em que cada articulação é movida pelo seu próprio cilindro hidráulico. Uma bomba envia óleo sob pressão, e um operador, ou mais tarde um controlador, abre válvulas que o mandam para um lado ou para o outro de cada êmbolo. Assim, cilindros pequenos podem levantar cargas pesadas e pousá-las com precisão. Em 1947, nos Estados Unidos, Vaino Holopainen e Roy Handy construíram uma retroescavadora hidráulica; a sua empresa, a Wain-Roy, apresentou em 1948 um pedido de patente para uma retroescavadora de trator cuja lança, balanceiro e estabilizador tinham cada um os seus cilindros. Os braços de gruas de camião, escavadoras e dos robôs industriais dos primeiros tempos seguem o mesmo princípio.
O que é
Um braço manipulador hidráulico desloca cargas com uma cadeia de peças rígidas unidas umas às outras por cavilhas, como os ossos de um braço. Cada articulação é acionada por um cilindro hidráulico montado de uma peça para a seguinte: quando o cilindro se alonga ou encurta, a articulação abre ou fecha. O braço assenta numa base que roda e leva na ponta um gancho, uma garra, um balde ou uma mão de preensão. Uma bomba, acionada por um motor de combustão ou elétrico, fornece o óleo, e um conjunto de válvulas decide que cilindro se move, em que sentido e a que velocidade.
Os exemplos mais conhecidos são a grua de carga montada atrás da cabina de um camião, cuja lança dobrável levanta paletes, madeira ou materiais para a caixa e se recolhe quando o camião arranca, a retroescavadora na traseira de um trator e o braço da escavadora hidráulica. As normas de segurança norte-americanas definem a grua articulada como aquela cuja lança é formada por elementos dobráveis unidos por cavilhas, em geral movidos por cilindros hidráulicos. O mesmo princípio movia os braços dos robôs industriais dos primeiros tempos.
Como funciona
Um cilindro hidráulico é um tubo fechado nas duas pontas, dentro do qual desliza um êmbolo cuja haste sai por uma das pontas, através de um vedante. O óleo enviado para o lado do fundo empurra o êmbolo e faz sair a haste; o óleo enviado para o lado da haste fá-la recolher. O impulso é igual à pressão do óleo vezes a área do êmbolo: um cilindro de tamanho modesto, alimentado com óleo a umas centenas de vezes a pressão atmosférica, empurra muitas toneladas. Do lado da haste, esta ocupa parte da área, pelo que o cilindro puxa com menos força do que empurra.
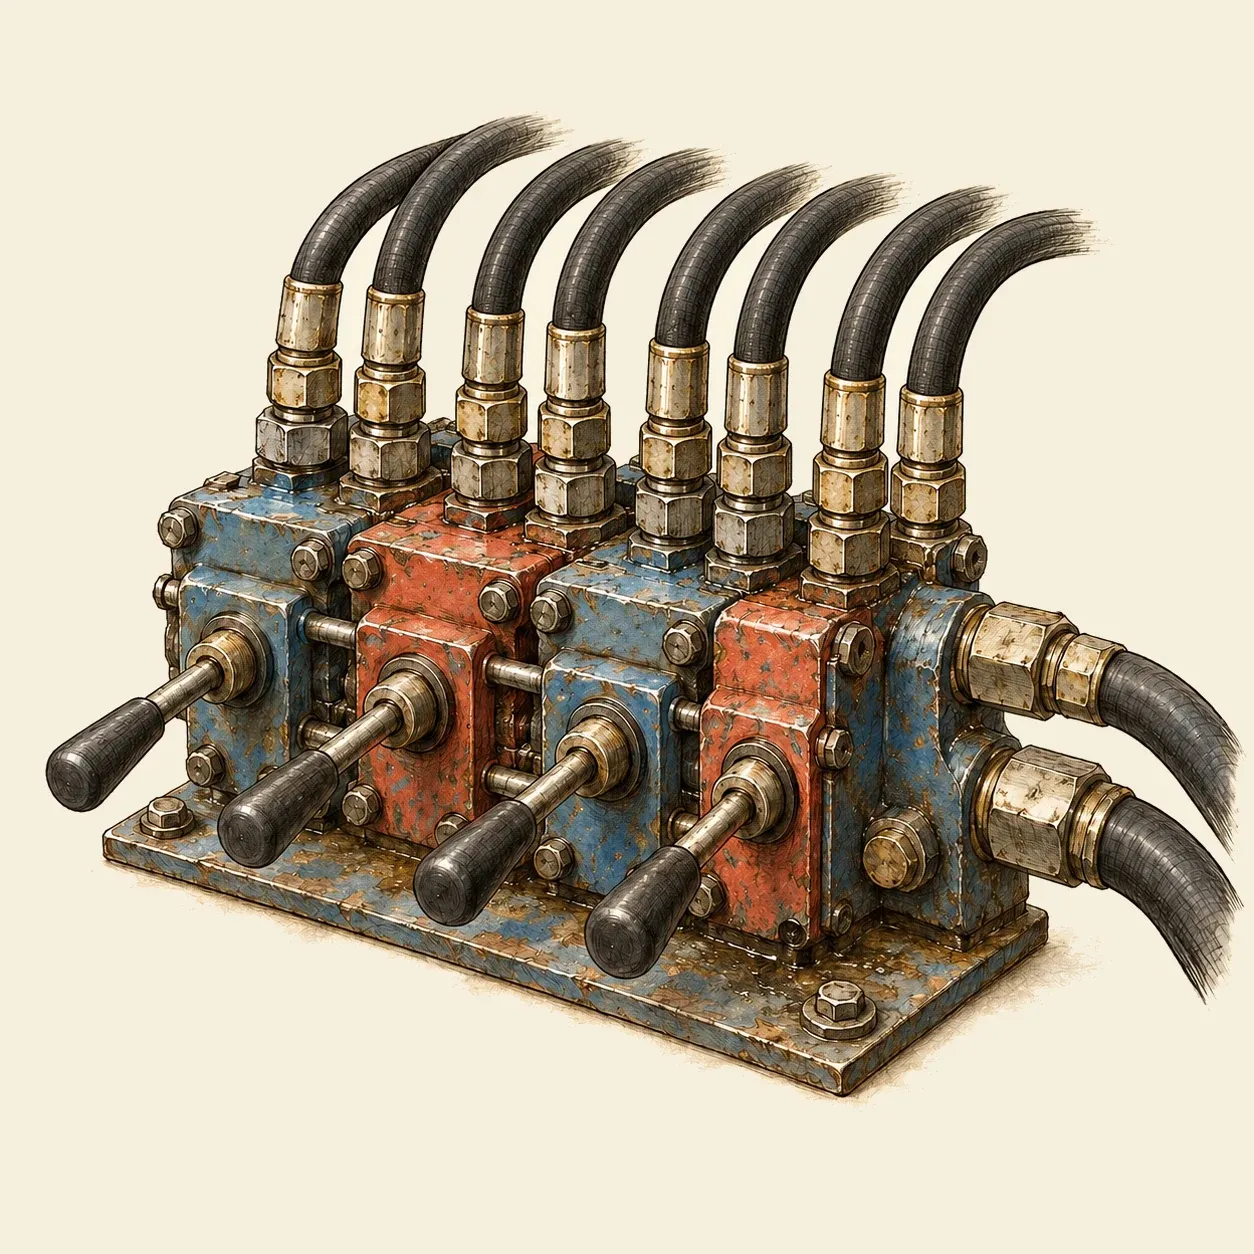 Um bloco de válvulas: cada alavanca manda óleo para um cilindro, num sentido ou no outro.
Cada cilindro tem a sua própria válvula no bloco. Dentro de cada válvula, uma gaveta deslizante, movida por uma alavanca, liga a bomba a uma ponta do cilindro e a outra ponta ao retorno para o reservatório, ou ao contrário, ou fecha as duas pontas para que o cilindro mantenha a posição. Quanto mais se empurra a alavanca, mais se abrem as passagens e mais depressa se move a articulação. Uma válvula de alívio na bomba limita a pressão que esta pode atingir, por exemplo quando um cilindro chega ao fim do curso. Não protege um cilindro com as bocas fechadas, porque uma carga que empurra esse cilindro faz subir a pressão do óleo fechado lá dentro. Por isso um cilindro que segura uma carga tem a sua própria válvula, como uma válvula de equilíbrio montada junto a ele. Fecha o óleo sem fugas, impede a carga de cair se uma mangueira rebentar e só a deixa descer quando o operador envia óleo para a baixar. Com uma gaveta que fecha as duas pontas, a sobrepressão causada por um choque ou por uma força exterior é descarregada por uma válvula de alívio própria em cada linha do cilindro. A válvula de equilíbrio só a pode descarregar por si mesma se a gaveta, na posição central, ligar as duas linhas ao reservatório.
O braço troca força por movimento. Um cilindro fixado perto da cavilha de uma articulação desloca-se só um pouco, mas a ponta da lança descreve um arco largo, como o antebraço quando se contrai um músculo preso perto do cotovelo. Pela mesma razão, o cilindro tem de empurrar com muito mais força do que o peso que segura na ponta da lança, tal como o músculo puxa com muito mais força do que o peso que a mão segura. O projetista escolhe onde fixar cada cilindro para equilibrar força, alcance e velocidade. Alguns cilindros só empurram e deixam que o peso da lança os traga de volta: a patente da Wain-Roy de 1948 levantava a lança com um cilindro de simples efeito e movia o braço de escavação e o estabilizador com cilindros de duplo efeito.
Como fazer
Este braço de maqueta é movido por água dentro de seringas de plástico, que fazem de pequenos cilindros hidráulicos. São precisos cartão canelado rígido ou contraplacado de 3 mm, uma pequena tábua como base, uma ripa de madeira como coluna, dois parafusos curtos com porcas e anilhas para as articulações, quatro seringas de plástico sem agulha do mesmo tamanho, dois tubos com cerca de 50 cm que encaixem bem apertados nelas, abraçadeiras, um pedaço de cavilha de madeira de 6 mm, água, uma pistola de cola quente, um x-ato, uma base de corte, um berbequim e um clipe para o gancho.
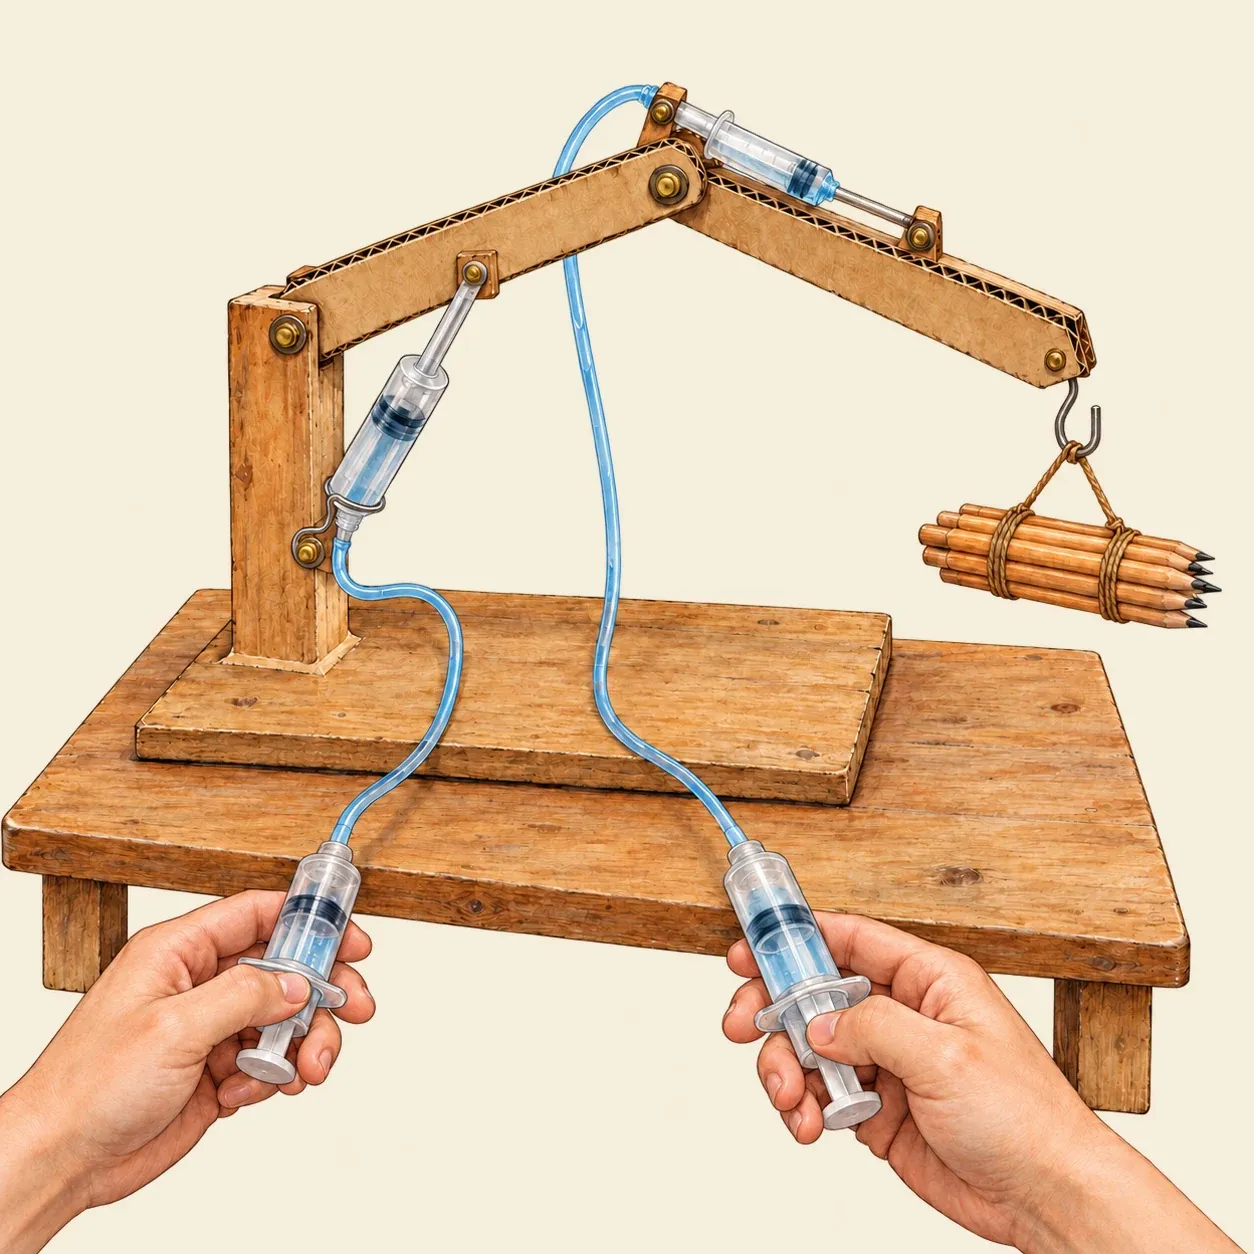 Cada seringa de comando move uma articulação: ao apertá-la, a seringa do braço sai; ao puxá-la, recolhe.
Corte dois braços do cartão ou do contraplacado, cada um em espessura dupla e com cerca de 20 cm, e faça um furo perto de cada ponta. Cole a coluna de pé na base e aparafuse o braço interior ao seu topo, de modo que possa subir e descer; depois aparafuse o braço exterior à ponta do interior. Encha de água uma seringa, ligue-a por um tubo a uma seringa vazia com o êmbolo metido e tire o ar. Faça o mesmo com o outro par. Cada seringa do braço tem de poder rodar nas duas pontas, porque os pontos que liga se deslocam em arcos. Prenda com uma abraçadeira um pedaço de cavilha de 4 cm atravessado no corpo, perto do apoio dos dedos, paralelo aos parafusos das articulações, e cole outro atravessado na cabeça do êmbolo. Para cada pedaço de cavilha, cole na maqueta duas pequenas orelhas de cartão, afastadas um pouco menos do que o seu comprimento, cada uma com um furo onde a ponta da cavilha rode livremente. Ponha as orelhas da primeira seringa em baixo na coluna e por baixo do braço interior, a pouca distância da articulação, de modo que o êmbolo, ao sair, levante o braço. Ponha as da segunda no braço interior e no braço exterior logo a seguir à articulação, para que o desdobre. Afaste um pouco as orelhas para encaixar as pontas da cavilha nos furos. Dobre o clipe em gancho e cole-o na ponta do braço exterior.
Segure uma seringa de comando em cada mão. Aperte a primeira e o braço interior sobe; puxe-a e desce. Aperte a segunda e o braço exterior desdobra-se. Tente apanhar uma pequena carga com o gancho e pousá-la noutro sítio. Cada empurrão numa seringa de comando desloca o êmbolo do braço a mesma distância, e como esse êmbolo está fixado perto da cavilha, a ponta do braço desloca-se muito mais.
Segurança. O bico da pistola de cola quente e a cola acabada de pôr podem queimar: mantenha os dedos afastados e deixe arrefecer cada colagem antes de lhe tocar.
História e evolução
Eric Sundin fazia esquis em Hudiksvall, na Suécia. Os seus conhecimentos crescentes de hidráulica levaram-no a fundar em 1944 a sociedade Hydrauliska Industriaktiebolaget, conhecida como HIAB, que em 1947 lançou uma grua hidráulica móvel fabricada em série, a HIAB 190.
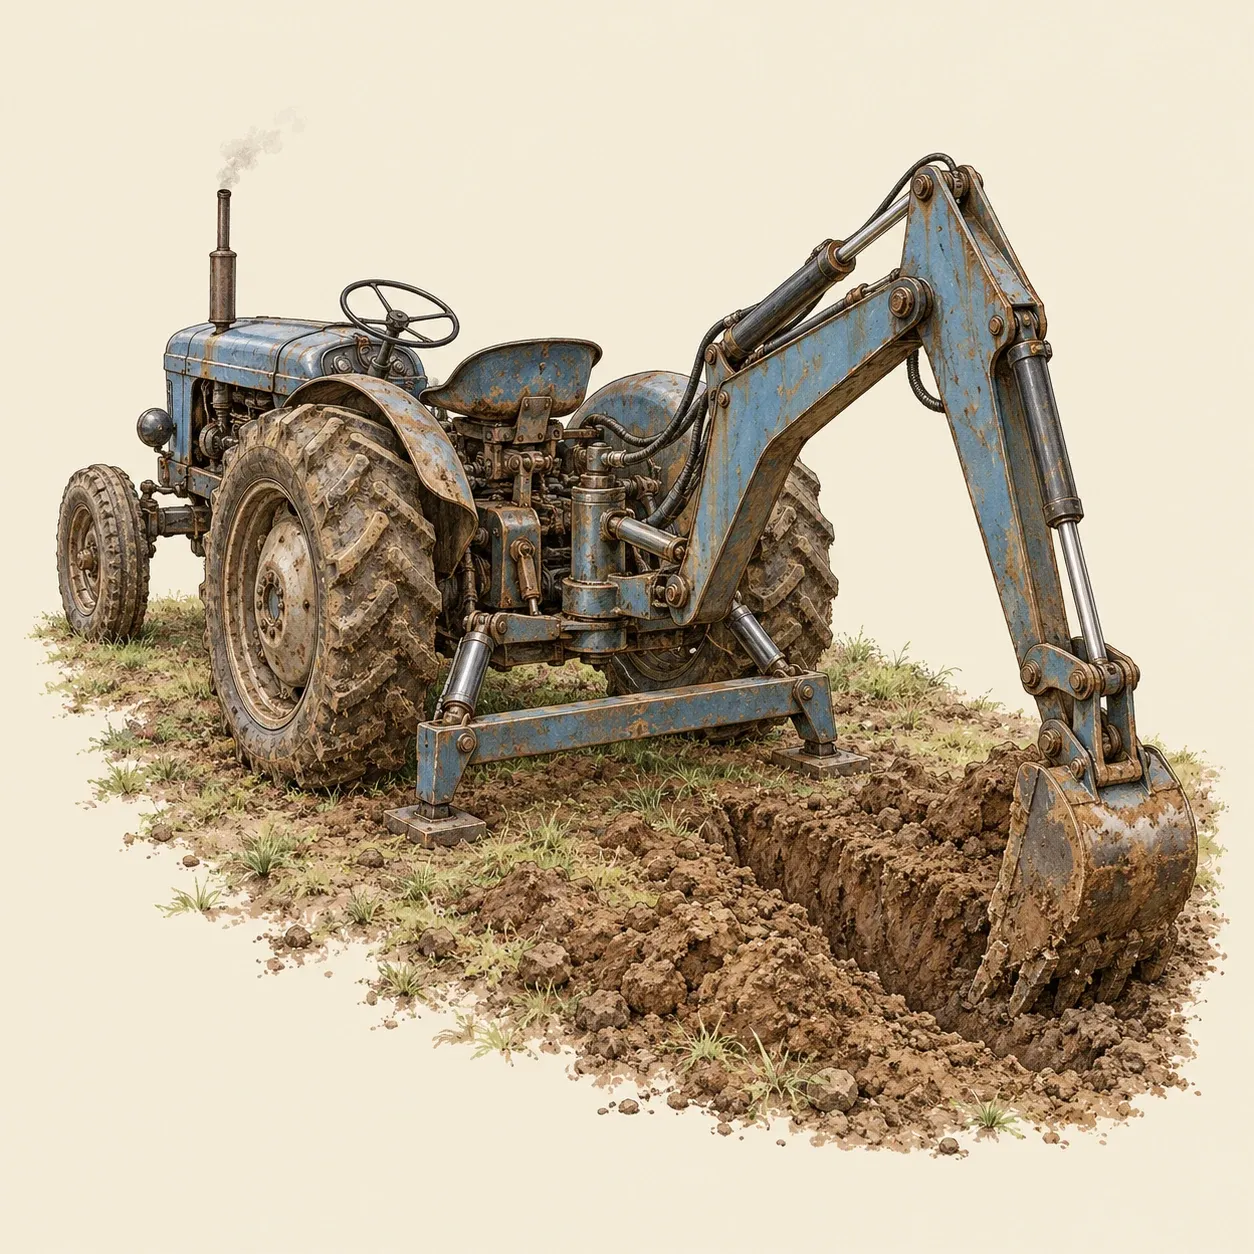 Uma retroescavadora de trator: cilindros separados levantam a lança, movem o braço de escavação e cravam um estabilizador no chão.
Nos Estados Unidos, Vaino Holopainen e Roy Handy construíram em 1947 uma retroescavadora hidráulica, que se tornou o produto fundador da sua empresa, a Wain-Roy Corporation. Holopainen pediu em julho de 1948 uma patente para uma pá mecânica montada na traseira de um trator. O seu quadro giratório rodava em cavilhas verticais na parte de trás do trator e levava uma lança, um balanceiro e um balde. Um cilindro de duplo efeito fazia rodar o balanceiro para escavar e despejar, um cilindro de simples efeito levantava a lança, dois cilindros rodavam o braço inteiro de um lado para o outro, e outros dois baixavam atrás do trator uma travessa que se cravava no chão e o ancorava. Um só comando governava a lança e o estabilizador através de uma válvula de três vias, de modo que a lança só podia ser usada com o estabilizador já assente.
George Devol pediu em 1954 uma patente para uma máquina programada que deslocava objetos com um braço acionado por atuadores hidráulicos, seguindo posições gravadas numa memória. O robô Unimate que dela saiu começou a trabalhar na General Motors em 1961, a manusear peças de fundição injetada ainda quentes. Os robôs industriais passaram depois para motores elétricos, enquanto os braços hidráulicos continuam em serviço onde as cargas são pesadas, nas gruas de camião e nas escavadoras. Aplicam em cada articulação o princípio da prensa hidráulica, e a grua montada num camião recebe o óleo de uma bomba acionada pelo motor do camião.